 正版
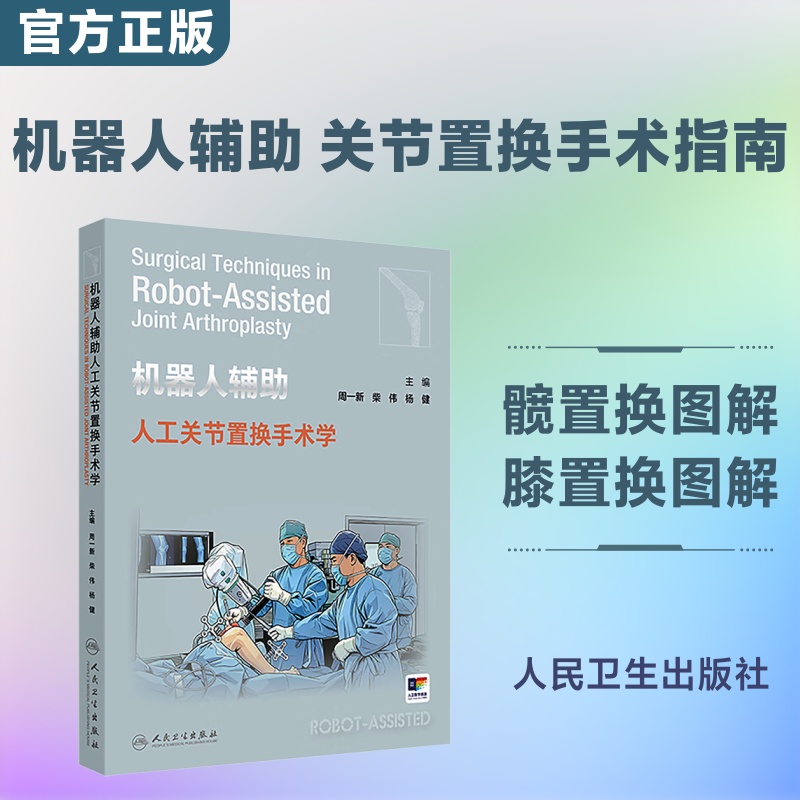
机器人辅助人工关节置换手术学
- 书名
- 机器人辅助人工关节置换手术学
- 作者
- 周一新,柴伟,杨健 主编
- 出版社
- 人民卫生出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787117402934
- 货号
- 1204622957
- 品相
- 全新
- 分类
- 当代·科技
- 书名
- 机器人辅助人工关节置换手术学
- 作者
- 周一新,柴伟,杨健 主编
- 出版社
- 人民卫生出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787117402934
- 货号
- 1204622957
- 品相
- 全新
- 分类
- 当代·科技
作者简介▼
周一新,北京大学医学部教授、主任医师,北京积水潭医院矫形骨科行政主任,博士研究生导师。长期从事大量复杂髋、膝关节重建与翻修术的临床实践,在临床工作中凝练科学问题,提出并验证科学假说,在此基础上提出了若干关节重建领域的理论,形成知识产权并完成了多项植人物及智能植人方式的产品转化。曾承担国家自然科学基金、北京市科学技术委员会资助项目等科研项目1O余项(国家级l项、省部级11项);在国内外骨科领域以第一作者或通讯作者身份发表论文200余篇,其中SCI论文39篇;主编专著5部,副主编专著3部。发明及实用新型专利20项(发明专利6项,实用新型14项)。
主持针对优化人工关节置换同手术期管理方面的研究已获得北京市科学技术委员会、北京市医管局等项目支持。主持针对假体精准安装的研究,已获得国家自然科学基金、首都医学发展科研基金等支持。依托北京市创伤骨科研究所软、硬件支持,在生物力学、分子生物学方面展开了相关研究,已获得包括国家自然科学基金、卫生系统高层次卫生技术人才培养计划等支持,研究成果以论文形式发表于国内外杂志。
柴伟,中国人民解放军总医院第四医学中心骨科医学部关节外科主任,主任医师,教授,博士研究生导师,国家杰出青年科学基金项目获得者。国际髋关节协会委员。从事关节外科研究,致力于复杂关节疾病的精准救治,获2023年北京市科学技术进步奖一等奖;主持国家自然科学基金重点项目等省部级以上课题16项;获国际专利授权5项、国家发明专利授权22项、软著授权4项;牵头制定或执笔标准、指南及共识7项;以第一/通信作者发表SCI论文71篇;主(副)编/译著作8部,培养硕士、博士(后)31名。
杨健,北京理工大学二级教授,博士研究生导师。国家杰出青年科学基金项目获得者,北京理工大学信息与电子学部学部委员,国家一级学科“光学工程”学科责任教授。中国计算机学会数字医学分会副主任委员、中国仿真学会医疗仿真专业委员会副主任委员、中国图象图形学学会医学影像专业委员会副主任委员、北京医学会数字医学分会副主任委员、北京图像图形学学会常务理事。Cyborg and Bionic Systems副主编、《数字医学与健康》副主编、《虚拟现实与智能硬件(中英文)》编委、《生命科学仪器》编委等。长期从事手术导航机器人、医学图像处理、医疗人工智能、医疗增强现实等方面的教学和科研工作。主持国家科技创新2030人工智能重大项目、国家重点研发计划项目、国家自然科学基金杰青、重点等项目10余项。在IEEE TPAMI、IEEE TMI、IEEE TIP等国际著名期刊上发表SCI论文250余篇,获国家发明专利授权90余项。成果转化获国家三类医疗器械注册证5项。研究成果获国家技术发明奖二等奖、教育部技术发明奖一等奖、人工智能学会科技进步奖一等奖、中国电子学会科技进步奖一等奖等科研奖励10余项。
目录▼
第一篇 机器人辅助人工关节置换术的技术原理
第一章 机器人辅助人工关节置换术简介
第二章 机器人辅助人工关节置换术的发展
第三章 机器人辅助关节置换手术系统构成
第一节 机器人辅助术前规划关键技术
第二节 术中定位与导航关键技术
第三节 骨科手术机器人
第四节 术中预警
第二篇 机器人辅助人工关节置换术的临床实践与管理
第四章 机器人辅助人工关节置换术概述
第五章 机器人辅助技术在关节外科中应用的过去、现在与将来
第六章 如何开展机器人辅助人工关节置换术
第一节 年轻医生视角
第二节 高年资医生视角
第三节 从学科建设角度看
第七章 机器人辅助人工关节置换日间手术
第八章 机器人辅助人工关节置换手术的护理配合
第九章 机器人辅助人工关节置换手术的团队配合
第十章 机器人辅助人工关节置换手术围手术期处理原则
第十一章 机器人辅助人工关节置换术的并发症及处理
第三篇 机器人辅助人工髋关节置换手术
第十二章 机器人辅助初次全髋关节置换术的手术流程和注意事项
第十三章 机器人辅助直接上方入路全髋关节置换术
第十四章 机器人辅助全髋关节置换术的精准规划与假体方位确定
第十五章 机器人辅助复杂初次全髋关节置换术及特殊适应证的应用
第一节 机器人辅助发育性髋关节发育不良患者的全髋关节置换术
第二节 机器人辅助类风湿关节炎患者的全髋关节置换术
第三节 机器人辅助强直性脊柱炎患者的全髋关节置换术
第四节 机器人辅助合并骨盆/髋臼骨折内固定患者的全髋关节置换术
第五节 机器人辅助髋臼骨折后患者的全髋关节置换术
第六节 机器人辅助合并严重畸形与骨缺损患者的全髋关节置换术
第十六章 机器人辅助人工髋关节翻修术
第四篇 机器人辅助人工膝关节置换手术
第十七章 机器人辅助简单初次全膝关节置换术
第十八章 TKA对线简介及机器人辅助TKA中个体化精准对线的实现
第十九章 微分膝关节置换术
第二十章 机器人辅助复杂初次全膝关节置换术及特殊适应证的应用
第一节 严重冠状面畸形的机器人辅助膝关节置换术
第二节 屈曲挛缩畸形的机器人辅助复杂初次全膝关节置换术
第三节 关节外畸形的机器人辅助全膝关节置换术
第四节 创伤性关节炎、内固定存留的机器人辅助初次全膝关节置换术
第二十一章 机器人辅助部分膝关节置换术
第二十二章 机器人辅助膝关节翻修术
第一节 机器人辅助UKA翻修术
第二节 机器人辅助TKA翻修术
文摘▼
本书系统全面地阐述了机器人辅助人工关节置换手术的理论基础、技术实施和临床应用管理,涵盖机器人辅助髋关节与膝关节置换术两大核心领域,并结合医疗机器人技术的发展趋势和实际应用案例进行深入解析。全书共分为四大部分:
第一部分为“机器人辅助人工关节置换术的基本原理”,从机器人手术的基础理论切入,详细介绍了机器人辅助技术的发展历程、技术构成和系统原理,使读者明确机器人辅助手术的理论基础和技术架构。第二部分“机器人辅助人工关节置换术的临床实践与管理”,详细探讨了机器人辅助技术在关节外科领域的应用现状和未来趋势,具体阐述了机器人辅助人工关节置换术的开展流程、日间手术的实施技术、手术室准备与护理配合、团队建设与配合技巧、麻醉管理及围术期处理、手术相关并发症与紧急情况的应对策略,旨在为临床医师和手术团队提供切实可行的临床操作指引与管理经验。第三部分聚焦“机器人辅助人工髋关节置换手术”,具体讲解机器人辅助初次人工全髋关节置换术的具体流程、手术入路的选择、手术精准规划与假体定位方法;同时探讨了复杂初次置换术及特殊适应症患者的临床应用技巧,并详细阐述了机器人辅助髋关节翻修术的关键技术和注意事项。第四部分专注于“机器人辅助人工膝关节置换手术”,全面梳理了机器人辅助膝关节置换的标准手术流程、膝关节置换中对线方式的实现与优化策略,以及微分膝关节置换术的实施细节。此外,本部分还涵盖了复杂初次膝关节置换术、部分膝关节置换术和膝关节翻修术的机器人辅助实施策略,提供了明确的手术技术规范与实用指南。本书的编写以临床需求为导向,注重理论与实践紧密结合,突出医工交叉融合,既可帮助骨科医师规范化开展机器人辅助手术,又能有效指导工程师了解实际医疗场景,推动机器人技术的临床转化。书中配备了大量图表和实例分析,使内容更为直观生动。
本书适合骨科医师、医疗机器人研发工程师,以及从事医工交叉领域研究的科研人员与学生阅读参考,是推动关节外科机器人辅助技术临床应用的指南。