 正版
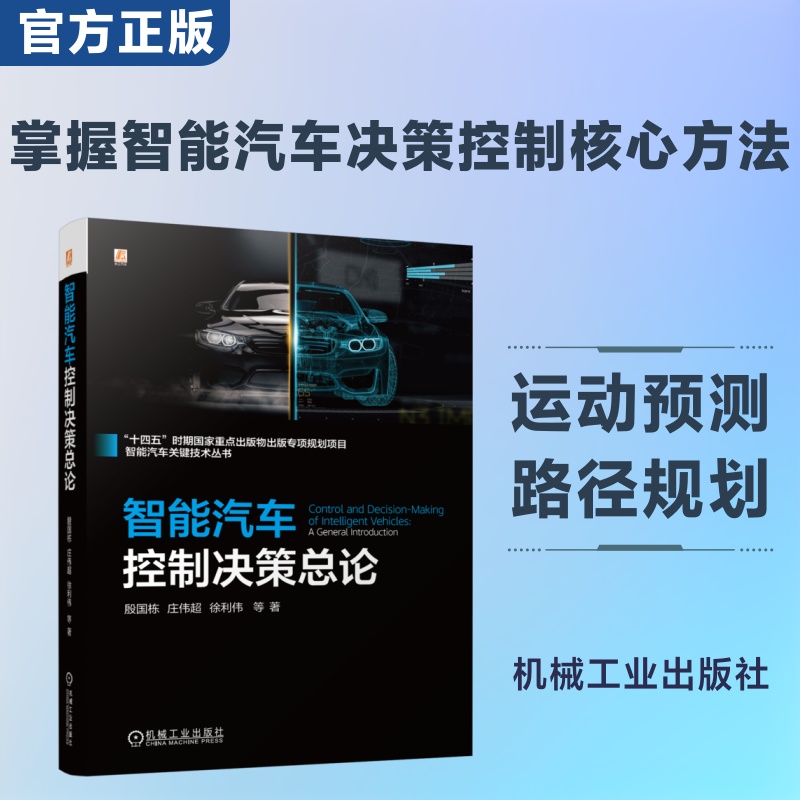
智能汽车控制决策总论
- 书名
- 智能汽车控制决策总论
- 作者
- 殷国栋 庄伟超 徐利伟 王金湘 著
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111804581
- 货号
- 1204591687
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 智能汽车控制决策总论
- 作者
- 殷国栋 庄伟超 徐利伟 王金湘 著
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111804581
- 货号
- 1204591687
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
全彩印刷,印装精美
“十四五”时期国家重点出版物规划项目
知名专家团队研究成果
作者简介▼
殷国栋,东南大学首席教授,国家杰出青年基金获得者。
目录▼
前 言
第1 章
智能汽车决策控制概况
1. 1 智能汽车系统架构概述/ 001
1. 1. 1 智能汽车的发展背景/ 001
1. 1. 2 智能驾驶系统架构/ 003
1. 1. 3 决策控制在系统架构中的功能定位/ 005
1. 2 智能汽车决策控制的定义与方法体系/ 006
1. 2. 1 决策控制的基本概念/ 006
1. 2. 2 决策控制的层级划分/ 008
1. 2. 3 决策控制的主要方法体系/ 010
1. 3 智能汽车决策控制的发展趋势与挑战/ 013
参考文献/ 015
第2 章
智能汽车运动预测方法
2. 1 智能汽车运动预测问题建模及分类/ 016
2. 1. 1 智能汽车运动预测问题建模/ 016
2. 1. 2 智能汽车运动预测问题分类/ 017
2. 2 基于机理模型的行人运动行为及轨迹预测/ 022
2. 2. 1 行人预测场景定义与问题构建/ 023
2. 2. 2 基于机理模型的行人过街行为预测/ 023
2. 2. 3 仿真试验与结果分析/ 034
2. 3 基于数据驱动的车辆运动轨迹预测/ 041
2. 3. 1 车辆轨迹预测场景定义与问题构建/ 041
2. 3. 2 基于图神经网络的车辆轨迹预测/ 042
2. 3. 3 轨迹预测试验与结果分析/ 047
参考文献/ 055
第3 章
智能汽车行为决策方法
3. 1 基于规则的驾驶行为决策方法/ 058
3. 1. 1 基于规则的驾驶行为决策方法简介/ 058
3. 1. 2 常见的典型规则型决策方法/ 059
3. 1. 3 基于规则的典型换道决策方法/ 063
3. 2 基于优化的驾驶行为决策方法/ 066
3. 2. 1 基于优化的驾驶行为决策方法简介/ 066
3. 2. 2 驾驶行为决策优化问题构建/ 067
3. 2. 3 典型优化型决策方法/ 069
3. 3 基于学习的驾驶行为决策方法/ 073
3. 3. 1 基于学习的驾驶行为决策方法简介/ 073
3. 3. 2 常见的典型学习型决策方法/ 073
3. 3. 3 基于强化学习的智能汽车匝道合流决策方法/ 078
参考文献/ 085
第4 章
智能汽车路径规划方法
4. 1 智能汽车全局路径规划方法/ 088
4. 1. 1 全局路径规划问题/ 089
4. 1. 2 车辆定位技术/ 092
4. 1. 3 典型的全局路径规划算法/ 096
4. 2 智能汽车局部路径规划方法/ 101
4. 2. 1 局部路径规划问题/ 101
4. 2. 2 局部路径规划算法/ 105
4. 2. 3 轨迹平滑与可行性约束分析/ 108
4. 3 智能汽车换道路径规划方法/ 111
4. 3. 1 换道路径规划问题/ 111
4. 3. 2 基于多项式风险评估的时空耦合路径规划算法/ 111
4. 3. 3 换道路径规划仿真验证试验与结果分析/ 115
4. 4 智能汽车自主泊车路径规划方法/ 118
4. 4. 1 自主泊车路径规划问题/ 118
4. 4. 2 基于贝塞尔曲线优化的批量启发式路径规划算法/ 119
4. 4. 3 自主泊车路径规划试验与结果分析/ 123
参考文献/ 127
第5 章
智能汽车主动避撞技术
5. 1 智能汽车自动紧急制动避撞方法/ 129
5. 1. 1 安全距离模型/ 129
5. 1. 2 碰撞预警策略/ 134
5. 1. 3 主动避撞试验与结果分析/ 138
5. 2 智能汽车转向- 制动协同避撞方法/ 147
5. 2. 1 安全距离模型/ 148
5. 2. 2 避撞策略/ 155
5. 2. 3 转向避撞轨迹规划/ 158
5. 2. 4 避撞轨迹跟踪控制器设计/ 162
5. 2. 5 主动避撞试验与结果分析/ 166
5. 3 考虑行车稳定性的智能汽车主动避撞方法/ 171
5. 3. 1 无约束广义换道轨迹簇/ 171
5. 3. 2 全局可行域划分/ 172
5. 3. 3 多目标协同轨迹优化方法/ 178
5. 3. 4 主动避撞试验与结果分析/ 183
参考文献/ 186
第6 章
智能汽车经济性车速规划与控制
6. 1 智能汽车高速巡航经济性车速规划与控制/ 189
6. 1. 1 高速经济性巡航问题构建与控制架构/ 190
6. 1. 2 可持续能效最优车速规划方法/ 195
6. 1. 3 安全保障型滚动时域速度控制方法/ 198
6. 1. 4 仿真试验与结果分析/ 202
6. 2 考虑预测不确定性的智能汽车跟车巡航车速规划/ 207
6. 2. 1 跟车巡航经济性车速规划问题构建/ 207
6. 2. 2 基于Transformer 的宏微观融合前车速度预测/ 210
6. 2. 3 基于鲁棒MPC 的车速控制方法/ 213
6. 2. 4 仿真试验与结果分析/ 215
6. 3 面向信号灯路口的智能汽车绿波车速规划/ 219
6. 3. 1 多路口经济性通行优化问题与控制架构/ 219
6. 3. 2 智能汽车高效通行绿灯窗口规划方法/ 222
6. 3. 3 兼顾通行效率与能效的车速优化方法/ 225
6. 3. 4 仿真试验与结果分析/ 229
参考文献/ 237
第7 章
智能汽车运动控制方法
7. 1 智能汽车运动控制基础模型/ 240
7. 1. 1 车辆运动学/ 240
7. 1. 2 车辆运动学模型/ 243
7. 1. 3 车辆动力学模型/ 245
7. 2 智能汽车高精度轨迹跟踪控制方法/ 251
7. 2. 1 智能汽车轨迹跟踪控制问题/ 251
7. 2. 2 基于简化模型预测控制的轨迹跟踪控制方法/ 253
7. 2. 3 基于非线性模型预测控制的轨迹跟踪控制方法/ 257
7. 2. 4 轨迹跟踪控制试验与结果分析/ 261
7. 3 考虑横摆稳定性的智能汽车轨迹跟踪控制方法/ 267
7. 3. 1 分布式驱动车辆AFS 和DYC 集成控制技术概述/ 268
7. 3. 2 分布式驱动电动车辆轨迹跟踪控制问题构建/ 268
7. 3. 3 基于多智能体协同的集成控制架构与优化控制方法/ 270
7. 3. 4 轨迹跟踪试验与结果分析/ 275
7. 4 考虑侧倾稳定性的智能汽车轨迹跟踪控制方法/ 279
7. 4. 1 分布式驱动车辆AFS 和ASS 集成控制技术概述/ 279
7. 4. 2 基于多智能体的AFS 和ASS 协同控制策略/ 280
7. 4. 3 轨迹跟踪试验与结果分析/ 287
参考文献/ 291
第8 章
智能汽车端到端决策控制
8. 1 端到端决策控制方法概述/ 294
8. 1. 1 端到端决策控制方法简介/ 294
8. 1. 2 端到端决策控制方法分类/ 296
8. 1. 3 端到端决策控制数据集/ 301
8. 1. 4 端到端决策控制模型的测试评估方法/ 303
8. 2 基于逆强化学习的端到端决策控制算法/ 305
8. 2. 1 最大熵深度逆强化学习方法介绍/ 306
8. 2. 2 逆强化学习模型训练/ 309
8. 2. 3 仿真试验与结果分析/ 312
8. 3 基于强化学习的端到端决策规划算法/ 323
8. 3. 1 车辆运动控制贝叶斯策略网络构建/ 324
8. 3. 2 车辆运动控制贝叶斯策略网络结构分析/ 326
8. 3. 3 基于MPSAC 的端到端极限运动控制算法/ 329
8. 3. 4 仿真试验与结果分析/ 332
参考文献/ 337
第9 章
智能网联多车队列控制
9. 1 智能网联多车队列成形控制/ 340
9. 1. 1 多智能体群集运动控制简介/ 340
9. 1. 2 多车系统车辆模型/ 342
9. 1. 3 队列成形分布式协同控制策略/ 346
9. 1. 4 多车队列成形仿真试验与结果分析/ 351
9. 2 多车队列纵向稳定性控制/ 354
9. 2. 1 异质队列纵向动力学模型/ 354
9. 2. 2 多车队列鲁棒稳定性控制方法/ 360
9. 2. 3 多车队列仿真试验与结果分析/ 366
9. 3 兼顾节能与稳定性的多车队列巡航控制/ 371
9. 3. 1 面向能效最优的多车队列系统建模/ 371
9. 3. 2 多车队列能耗最低车速规划与稳定性控制方法/ 378
9. 3. 3 多车队列仿真试验与结果分析/ 383
参考文献/ 387
第10 章
智能网联多车协同决策控制
10. 1 匝道合流区混合交通多车协同合流决策与控制/ 389
10. 1. 1 匝道合流区多车协同合流问题构建/ 389
10. 1. 2 多车协同合流轨迹滚动优化方法/ 397
10. 1. 3 仿真试验与结果分析/ 403
10. 2 城市交叉路口车辆协同调度控制/ 409
10. 2. 1 交叉路口- 车辆模型建立/ 409
10. 2. 2 交叉路口多车协同控制器设计/ 415
10. 2. 3 仿真试验与结果分析/ 422
10. 3 智能网联汽车微缩测试平台及试验研究/ 426
10. 3. 1 智能网联汽车微缩测试平台/ 426
10. 3. 2 混合交通多车运动控制试验/ 435
参考文献/ 438
文摘▼
本书旨在系统梳理智能汽车决策控制的知识体系,既涵盖经典的理论方法,也聚焦最新的研究进展。本书主要内容包括智能汽车决策控制概况、智能汽车运动预测方法、智能汽车行为决策方法、智能汽车路径规划方法、智能汽车主动避撞技术、智能汽车经济性车速规划与控制、智能汽车运动控制方法、智能汽车端到端决策控制、智能网联多车队列控制、智能网联多车协同决策控制。本书力求在阐述基本原理的同时,结合编写团队的实际研究案例与工程开发的实践经验,使内容兼具理论深度与实践指导价值。希望本书能够为高等院校车辆工程、自动化、计算机等相关专业的师生提供一本系统性的教材或参考书,同时也为汽车行业及相关领域的科研人员与工程技术人员提供有益的借鉴与参考。