 正版
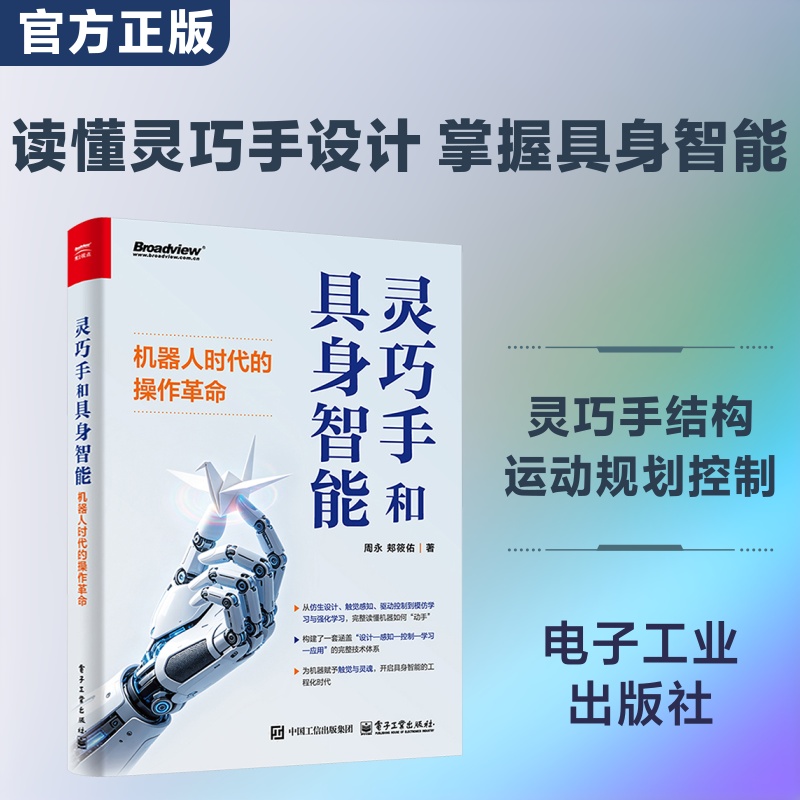
灵巧手和具身智能:机器人时代的操作革命
- 书名
- 灵巧手和具身智能:机器人时代的操作革命
- 作者
- 周永,郏筱佑 著
- 出版社
- 电子工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787121536847
- 货号
- 1204658091
- 品相
- 全新
- 分类
- 涉及近代·工业
- 书名
- 灵巧手和具身智能:机器人时代的操作革命
- 作者
- 周永,郏筱佑 著
- 出版社
- 电子工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787121536847
- 货号
- 1204658091
- 品相
- 全新
- 分类
- 涉及近代·工业
作者简介▼
周永,外号机器猫。从小爱看《哆啦A梦》,长大就做机器猫。拥有数学、计算机、自动化、电子电路及通信工程多学科复合背景,资深连续创业者,具备15年以上3d仿真与机器人研发全链条经验。
2017年前瞻布局具身智能,2020年推出全球领先的按摩灵巧手;2023年创建灵心巧手(北京)科技股份有限公司,专注于“高自由度灵巧手+云端智脑”全栈技术研发。
2024年发布自研Linker Hand L20灵巧手,21个自由度可完整复现人类精细操作。公司目前实现了腱绳、连杆、直驱三大主流技术路线全覆盖,推出了Linker Hand系列灵巧手、Linker Open TeleDex数据采集系统、LinkerSkillStore技能库、Linker Genesis灵心造物大模型等基座级的灵巧操作软硬件产品,是全球具身智能末端操作领域的领军企业。
郏筱佑,清华大学信息艺术设计交叉学科2026级硕士研究生。入选福布斯中国30 Under 30精英榜、2025胡润U25中国创业先锋榜单。曾率队从8468支团队中胜出,夺得第四届“京彩大创”北京大学生创新创业大赛总决赛冠军;获德国红点产品设计奖、金砖国家女性创业大赛“AI领域”提名等荣誉。
目录▼
第一部分 觉醒——从“机械”到“智能”的产业变革
第1章 开篇:从“手”到“智能”的进化变革
1.1 灵巧手与具身智能
1.1.1 灵巧手的发展史
1.1.2 灵巧手的定义与特性
1.1.3 灵巧手的四大结构方案
1.1.4 灵巧手的技术模块解析
1.1.5 灵巧手的数据采集
1.1.6 Open TeleDex遥操作系统
1.1.7 灵巧手案例
1.1.8 灵巧手的市场竞争格局
1.1.9 具身智能的发展
1.2 为何“手”是具身智能的终极挑战与钥匙
1.3 人类手部的解剖学奇迹:骨骼、肌肉与神经
1.4 人类抓取与操作的神经科学基础
1.5 从生物学到工程学的灵感迁移
第2章 具身智能的崛起——智能源于身体与环境的交互
2.1 超越“纯脑”智能:具身智能的基本范式
2.2 认知如何“涌现”于感知、行动和环境的闭环中
2.3 灵巧手作为具身智能的终极测试平台
第3章 力学和建模:灵巧操作与运动的基础
3.1 刚体运动学与动力学阐述
3.1.1 刚体运动学基础
3.1.2 动力学:引入“力”的维度
3.1.3 动力学模型与影响因素
3.2 接触力学与摩擦锥理论
3.3 抓持理论
3.3.1 形闭合与力闭合的对比分析
3.3.2 抓持矩阵与可操作性椭球
3.3.3 任务可操作性与运动规划衔接
3.4 任务难度分解
第二部分 创生——打造一双 真正的“机器巧手”
第4章 设计的哲学:是仿生还是超越仿生
4.1 仿生学设计:肌腱驱动、骨络结构与人手启发
4.1.1 肌腱驱动
4.1.2 骨络结构
4.1.3 人手启发
4.2 机械设计的权衡:自由度、复杂度、可靠性与成本
4.2.1 自由度
4.2.2 复杂度与可靠性
4.2.3 成本
4.3 欠驱动与全驱动构型的权衡
4.3.1 欠驱动构型:以机械简化实现自适应抓取
4.3.2 全驱动构型:以主动控制突破操作极限
4.3.3 核心权衡维度与选择逻辑
4.4 新兴技术与材料:软体机器人、可变刚度机构与3D打印
4.4.1 软体机器人:以柔性重构人机交互与环境适配
4.4.2 可变刚度机构
4.4.3 3D打印技术
4.4.4 技术融合趋势与工程实践启示
第5章 触觉的魔力:让机器拥有“皮肤”和“直觉”
5.1 触觉的重要性:从视觉辅助到主导感知
5.1.1 触觉是物理交互的“安全底线”
5.1.2 触觉是复杂环境的“破局钥匙”
5.1.3 触觉是操作“精细化”的核心支撑
5.2 触觉传感技术一览:压阻式、电容式、光学、磁性等
5.2.1 压阻式触觉传感技术
5.2.2 电容式触觉传感技术
5.2.3 光学触觉传感技术
5.2.4 磁性触觉传感技术
5.3 单点触觉传感器、高密度传感器、阵列传感器、电子皮肤
5.3.1 单点触觉传感器
5.3.2 高密度传感器
5.3.3 阵列传感器
5.3.4 电子皮肤
5.4 “触觉智能”的前沿:从感知物理量到理解材质和意图
第6章 驱动与控制:在“力量”与“精细”之间行走的艺术
6.1 挑战:如何用最紧凑的机构输出最稳定、最精准的力
6.2 我们走过的弯路:从电机到肌腱驱动再到混合方案
6.3 实时控制:确保每一毫秒的决策都准确无误
6.3.1 硬件设计:低延迟的信号传输与计算基础
6.3.2 算法优化:快速的决策计算与优化
6.3.3 稳健性保障:应对干扰的“容错与补偿”机制
6.4 多模态感知融合——视觉、触觉与本体感觉的协同
6.4.1 感知模态的“功能互补”与“数据异构”
6.4.2 数据融合的“分层处理”策略
6.4.3 融合应用:典型场景中的协同案例
6.5 手眼系统:视觉如何引导抓取与操作
6.5.1 目标定位:从“二维图像”到“三维空间”的精准映射
6.5.2 动态跟踪:对“运动目标”的实时跟踪
6.5.3 操作引导:从“定位”到“精细动作”的指令生成
6.6 本体感觉——关节位置、力矩与温度的自我感知
6.6.1 关节位置感知:运动姿态的“精准测量”
6.6.2 关节力矩感知:力输出的“实时监测”
6.6.3 温度感知:设备健康的安全预警
第三部分 赋能——为巧手 注入“灵魂”
第7章 运动规划与控制:从点位移动到精细操作
7.1 运动规划的数学基础:构型空间与路径搜索
7.1.1 构型空间
7.1.2 经典路径搜索算法
7.1.3 轨迹生成与优化
7.2 基于模型的抓取
7.2.1 传统的抓取方法
7.2.2 现代的抓取方法
7.3 操作规划
7.3.1 操作规划组成部分
7.3.2 主要研究方法
第8章 模仿学习——像婴儿一样观察与学习
8.1 行为克隆
8.1.1 原理分析
8.1.2 案例分析:ALOHA项目
8.2 逆强化学习
8.2.1 原理分析
8.2.2 案例分析:服务机器人的家庭导航与物品递送
8.3 对抗式模仿学习
8.3.1 原理分析
8.3.2 案例分析:灵巧手的工具使用技能学习
8.4 示教学习
8.4.1 原理分析
8.4.2 案例分析:ALOHA在示教学习中的进阶应用
8.5 从观察视频中学习
8.5.1 原理分析
8.5.2 案例分析:从视频中学习灵巧手翻书技能
第9章 强化学习——在试错中掌握技能
9.1 强化学习在机器人操作中的基本框架
9.1.1 基础知识
9.1.2 马尔可夫决策过程
9.1.3 常用算法
9.2 强化学习的关键技术挑战与解决方案
9.2.1 高维度状态/动作空间的降维与建模
9.2.2 稀疏奖励的破解:引导灵巧手“高效试错”
9.2.3 仿真到现实迁移:降低真实试错成本
9.2.4 多模态感知融合的强化学习策略
9.3 案例研究:灵巧手求解魔方、翻转物体等
9.3.1 案例一:灵巧手求解三阶魔方——基于分层强化学习的多步骤精细操作
9.3.2 案例二:灵巧手翻转物体——基于SAC的动态力控与平衡学习
第10章 触觉引导的操作——当触摸成为主导
10.1 盲操作
10.1.1 盲操作的定义与核心价值
10.1.2 盲操作的技术挑战
10.1.3 盲操作的关键实现路径
10.1.4 典型案例与实验验证
10.2 触觉伺服控制:利用触觉反馈实时调整动作
10.2.1 触觉伺服控制的基本原理
10.2.2 触觉伺服控制的关键技术
10.2.3 触觉伺服的典型控制策略
10.2.4 应用场景与实验验证
10.3 基于触觉的物体识别与属性估计
10.3.1 触觉物体识别的技术框架
10.3.2 触觉属性估计的核心方法
10.3.3 融合视觉与触觉的多模态识别
10.3.4 实际系统与性能评估
第11章 高层次认知与世界模型
11.1 基于模型的预测与规划
11.1.1 基于模型的预测
11.1.2 基于模型的规划
11.2 在“脑海”中练习:想象力的作用
11.2.1 离线强化学习
11.2.2 Dreamer算法剖析
11.2.3 反事实推理
11.2.4 案例分析
11.3 从技能到知识:如何表示和重用学到的操作策略
11.3.1 操作技能的形式化表示
11.3.2 技能到知识的转化机制
11.3.3 操作知识的重用策略
11.4 任务与运动规划:将抽象任务分解为具体动作序列
11.4.1 TAMP的三层架构
11.4.2 符号接地问题
11.4.3 处理几何约束
11.4.4 案例分析:“准备简单早餐”任务的全流程分解与执行
11.5 物理常识:机器如何“理解”重力、惯性等物理规律
11.5.1 机器物理常识的内涵
11.5.2 核心物理规律的机器建模
11.5.3 机器物理常识的技术实现路径
11.6 世界模型新突破
11.6.1 多模态认知与预测能力升级
11.6.2 具身智能专用架构突破
11.6.3 跨场景泛化与效率优化
11.6.4 技术架构创新
11.6.5 应用场景爆发
第四部分 应用——产业革命与 生态落地
第12章 工业与服务机器人——从工厂到家庭
12.1 应用场景一:工业自动化与精密装配
12.1.1 适应性与柔性制造
12.1.2 对不确定性的稳健操作
12.1.3 复杂装配线上的灵巧操作
12.2 应用场景二:商业服务
12.2.1 物流与分拣中的自适应抓取:应对异形物体的技术突破
12.2.2 垃圾分类:AI识别与精准分拣的技术落地
12.2.3 机器人乐队:从按键精度到情感表达
12.3 应用场景三:家庭服务与人机协作
12.3.1 家政服务:整理、烹饪与清洁的技术细节
12.3.2 人机安全、自然的物理交互
第13章 特种领域与前沿探索
13.1 太空与深海:在极端环境下的遥控与自主操作
13.1.1 极端环境的技术挑战与适应原理
13.1.2 案例分析1:太空机械臂——国际空间站Canadarm2
13.1.3 案例分析2:深海机械臂——“奋斗者”号载人潜水器机械臂
13.2 外科手术机器人:微创手术中的精准与触觉反馈
13.2.1 微创手术的技术需求与核心原理
13.2.2 案例分析1:达芬奇手术系统(Intuitive Surgical)
13.2.3 案例分析2:国产天矶手术机器人(天智航)
13.3 外骨骼、假肢与康复机器人
13.4 前沿探索
第五部分 远见——驶向通用具身 智能的星辰大海
第14章 挑战与前沿技术
14.1 当前面临的主要技术瓶颈
14.2 前沿探索:跨模态生成、因果推理、大语言模型与机器人学的结合
14.3 前沿技术的协同与通用具身智能的演进路径
第15章 展望:通往通用具身智能之路
15.1 灵巧手在通用人工智能中的角色
15.2 技术发展对社会与伦理的影响
15.3 未来的研究方向和终极愿景
文摘▼
本书围绕“灵巧手”与“具身智能”两大核心主题,系统梳理了机器人从机械执行器到智能操作体的完整进化路径。全书聚焦于真实物理世界中人机交互与精细操作的实现难题,涵盖仿生设计、触觉感知、驱动控制、模仿学习与强化学习等关键能力,帮助读者建立对具身智能系统从硬件到算法的整体认知。
在工程实践层面,本书以机器人学的核心理论为基础,通过剖析灵巧手的机械结构与传感系统,揭示“力量”与“精细”之间的设计权衡;在智能算法层面,探讨模仿学习、强化学习与触觉伺服控制如何为机器手注入“灵魂”,使其具备从物理感知到认知推理的闭环能力。最终,本书构建了一套覆盖“设计—感知—控制—学习—应用”的完整技术体系。
本书适合人工智能与机器人领域的研究人员,对具身智能、仿生学与认知科学交叉领域有浓厚兴趣的科技从业者阅读,也是面向大众的科技启蒙读物。