 正版
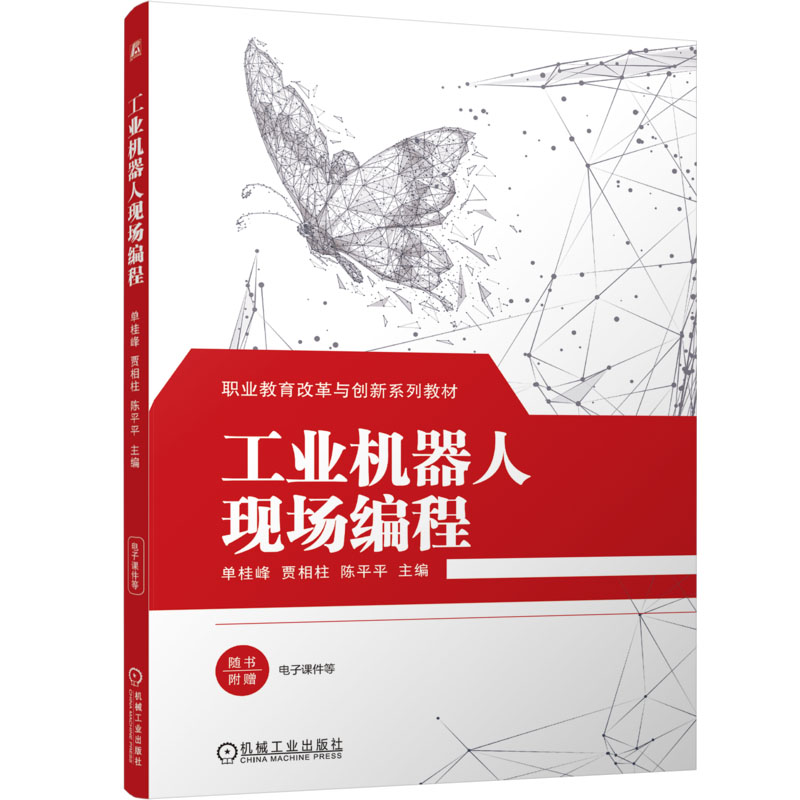
工业机器人现场编程
- 书名
- 工业机器人现场编程
- 作者
- 单桂峰,贾相柱,陈平平 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111805618
- 货号
- 1204588274
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 工业机器人现场编程
- 作者
- 单桂峰,贾相柱,陈平平 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111805618
- 货号
- 1204588274
- 品相
- 全新
- 分类
- 当代·工业
目录▼
前言
模块1认识工业机器人1
1.1工业机器人基本认知2
1.1.1机器人的定义与发展史2
1.1.2机器人的主要品牌及发展趋势3
1.1.3机器人的应用领域4
1.2工业机器人基本分类5
1.2.1按结构特征分类5
1.2.2按坐标系分类6
1.2.3按控制方式分类7
1.3工业机器人核心部件和技术参数8
1.3.1连杆8
1.3.2关节9
1.3.3自由度10
1.3.4定位精度10
1.3.5重复定位精度11
1.3.6分辨率12
1.3.7工作空间12
1.3.8工作负载12
1.4工业机器人本体结构13
1.4.1机座13
1.4.2腰部14
1.4.3臂部14
1.4.4腕部15
1.4.5手部16
1.5工业机器人传动装置19
1.5.1轴承19
1.5.2丝杠19
1.5.3同步带20
1.5.4齿轮20
1.5.5行星齿轮22
1.5.6RV减速器24
1.5.7谐波减速器26
1.6工业机器人控制柜27
1.6.1工业机器人控制柜的组成27
1.6.2控制柜的主机接口29
1.6.3工业机器人控制系统的结构30
练习题32
模块2工业机器人基本操作34
2.1工业机器人的安全起动35
2.1.1工业机器人的使用要求35
2.1.2工业机器人常见标识37
2.1.3工业机器人的起动步骤39
2.1.4工业机器人工作模式的切换39
2.2配置工业机器人示教器40
2.2.1示教器结构41
2.2.2示教器功能介绍42
2.2.3示教器的操作42
2.2.4示教器的基本设置47
2.3工业机器人坐标系52
2.3.1工业机器人常用坐标系53
2.3.2工业机器人坐标系切换55
2.4手动操纵工业机器人56
2.4.1工业机器人的动作模式56
2.4.2动作模式的切换58
2.4.3转数计数器更新操作62
2.5创建机器人工具坐标系68
2.5.1了解工具数据tooldata68
2.5.2TCP的设置原理68
2.5.3弧焊机器人TCP设置方法69
2.5.4搬运机器人TCP设置方法75
2.6创建机器人工件坐标系76
2.6.1认识工件数据wobjdata77
2.6.2工件坐标系的设置原理77
2.6.3工件坐标系的设置方法78
2.7创建机器人有效载荷数据81
2.7.1认识有效载荷数据loaddata81
2.7.2有效载荷数据的设置方法81
2.8创建输入/输出信号83
2.8.1ABB标准I/O板83
2.8.2输入/输出信号86
练习题89
模块3工业机器人离线编程92
3.1初识工业机器人离线仿真92
3.1.1工业机器人离线编程的定义93
3.1.2工业机器人离线编程的特点93
3.1.3工业机器人离线编程的应用场景94
3.1.4常用工业机器人虚拟仿真软件94
3.2RobotStudio基础操作95
3.2.1软件安装95
3.2.2软件授权96
3.2.3软件功能98
3.2.4软件界面99
3.2.5基本操作101
3.3图形化轨迹离线编程实例101
3.3.1布局工作站101
3.3.2创建机器人系统107
3.3.3创建工件坐标系109
3.3.4创建自动路径109
3.3.5调整机器人目标点113
3.3.6配置机器人轴参数116
3.3.7完善程序并运行仿真117
3.4RobotStudio虚拟示教器121
3.4.1打开虚拟示教器121
3.4.2工作站与虚拟示教器数据同步122
3.5RobotStudio在线功能123
3.5.1与工业机器人建立连接123
3.5.2在线备份与恢复127
练习题129
模块4工业机器人现场编程132
4.1建立RAPID程序132
4.1.1了解RAPID程序的组成与基本架构133
4.1.2创建程序模块134
4.1.3创建例行程序135
4.1.4编辑例行程序136
4.1.5查看RAPID程序的操作137
4.2管理程序数据及存储类型139
4.2.1了解程序数据139
4.2.2建立程序数据140
4.2.3设置程序数据存储类型141
4.3机器人常用指令与功能144
4.3.1运动指令144
4.3.2运动控制指令151
4.3.3赋值指令152
4.3.4循环指令156
4.3.5判断指令157
4.3.6流程控制指令159
4.3.7信号控制指令161
4.3.8等待指令163
4.3.9计数与计时指令165
4.4例行程序检查与调试166
4.4.1检查程序166
4.4.2调试程序167
4.5涂胶机器人编程实例168
4.5.1创建相关程序数据169
4.5.2构建程序框架170
4.5.3编写涂胶程序171
4.5.4示教点位与调试172
4.6码垛机器人编程实例173
4.6.1创建相关程序数据174
4.6.2构建程序框架177
4.6.3编写码垛程序177
4.6.4示教点位与调试180
练习题182
模块5工业机器人与PLC通信185
5.1工业互联网通信技术185
5.1.1自动化控制系统186
5.1.2工业控制器186
5.1.3工业机器人186
5.1.4工业网络186
5.2工业机器人与PLC控制系统组成187
5.2.1工业机器人与PLC连接电路187
5.2.2工业机器人与PLC通信方式188
5.3工业机器人与PLC通信连接实例191
5.3.1准备工作191
5.3.2通信设置192
练习题200
模块6触摸屏操作203
6.1认识触摸屏203
6.2触摸屏组态204
6.2.1组态软件204
6.2.2利用组态软件组建新工程205
练习题206
参考文献208
文摘▼
全书共分为6个模块,以ABB工业机器人为主要载体,系统介绍了工业机器人基础知识、工业机器人基本操作、工业机器人离线编程、工业机器人现场编程、工业机器人与PLC通信、触摸屏操作等内容。
本书采用模块化编写体例,打破了传统教材的理论与实践割裂模式,将工业机器人工作原理与工程应用场景深度融合,遵循“知识递进、能力进阶”的编写原则,构建逻辑清晰、衔接紧密的模块体系。书中嵌入素质教育、职业素养、岗位核心能力知识,为学生提供完成工业机器人相关工程任务所需的系统知识与技能支撑,体现了内容的综合性与均衡性,着力培养学生的专业技术能力与职业素养。
本书可作为中职院校、高职院校以及职教本科院校装备制造大类专业相关课程的教材,也可作为从事工业机器人相关工作的企业工程技术人员的岗位培训教材,以及对工业机器人技术感兴趣的社会自修人员的学习参考资料。