 正版
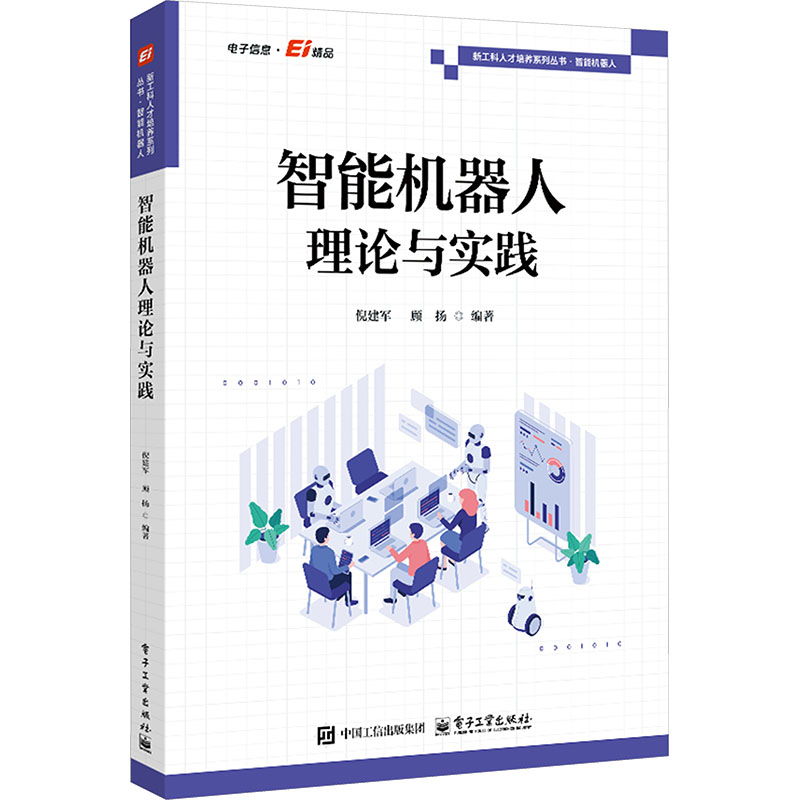
智能机器人理论与实践
- 书名
- 智能机器人理论与实践
- 作者
- 倪建军,顾扬 编著
- 出版社
- 电子工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787121535673
- 货号
- 1204586868
- 品相
- 全新
- 分类
- 涉及古代·工业
- 书名
- 智能机器人理论与实践
- 作者
- 倪建军,顾扬 编著
- 出版社
- 电子工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787121535673
- 货号
- 1204586868
- 品相
- 全新
- 分类
- 涉及古代·工业
作者简介▼
倪建军,河海大学教授、博士生导师,电子与信息技术研究所所长。担任国家自然科学基金、国家重点研发计划、国家科技奖励以及江苏省、上海市等科技项目和科技奖励评审专家。系中国水利企业协会智慧水利分会专家、IEEE高级会员、中国人工智能学会高级会员、中国计算机学会高级会员、加拿大GUELPH大学与英国ESSEX大学访问教授、江苏省“333工程”中青年科学技术带头人。主要研究方向为信息获取与处理、人工智能与机器人、物联网技术与应用、智慧水利等,先后主持和参与国家自然科学基金5项,省部级项目8项,其他各级各类项目30余项。发表高水平论文100多篇,其中SCI、EI收录60余篇,授权发明专利与软著40余项(其中多项已经完成转化),出版学术专著和教材3部,获上海市科技进步奖1项。
顾扬,讲师,河海大学人工智能与自动化学院教师。22年毕业于中国矿业大学,博士学位。主要研究方向为深度强化学习、自然语言处理和机器人控制。围绕强化学习算法优化开展深入研究,已发表论文10余篇,其中多篇发表于自动化领域顶级期刊,累计被引上百次。参与国家重点研发计划等多项科技项目,在深度强化学习理论及水下机器人系统领域积累了扎实的理论基础和丰富的应用经验。
目录▼
第1章 绪论 1
1.1 智能机器人的基本概念 1
1.1.1 智能机器人本质特征 1
1.1.2 智能机器人的定义 2
1.1.3 智能机器人基本功能 3
1.2 智能机器人的发展简史 4
1.2.1 古代机器人 4
1.2.2 工业机器人 5
1.2.3 初级智能机器人 6
1.2.4 高级智能机器人 8
1.3 智能机器人的分类 10
1.3.1 按智能程度分类 10
1.3.2 按负载能力分类 11
1.3.3 按开发目的分类 12
1.3.4 按应用领域分类 14
1.4 智能机器人的主要研究内容 17
1.4.1 智能机器人的关键技术 17
1.4.2 智能机器人的系统架构与集成 19
1.5 智能机器人的发展趋势展望 22
课后习题 25
第2章 智能机器人的本体结构 26
2.1 智能机器人的结构组成 26
2.1.1 智能机器人的基本结构 27
2.1.2 智能机器人的机械结构 28
2.2 智能机器人的位姿描述 34
2.3 智能机器人的坐标变换 37
2.3.1 正交坐标系 37
2.3.2 齐次坐标系 39
2.3.3 变换方程 42
2.4 智能机器人的本体参数 44
2.4.1 智能机器人的基本参数 44
2.4.2 智能机器人的工程参数 46
2.4.3 机械臂运动学 48
2.5 本章小结 53
课后习题 54
第3章 智能机器人的电源系统 55
3.1 智能机器人的电源系统概述 55
3.1.1 电源系统的主要任务与组成 55
3.1.2 电源系统的性能指标和面临的挑战 56
3.1.3 智能机器人的电源需求分析 57
3.2 智能机器人的电源电路设计 58
3.2.1 电源电路设计的基本原则 58
3.2.2 主要的电源电路 60
3.3 智能机器人的电源转换和外部供电系统 62
3.3.1 电源转换 62
3.3.2 外部供电系统 65
3.4 智能机器人的电池类型与特性 66
3.4.1 锂离子电池 66
3.4.2 新兴电池技术 67
3.4.3 电池管理系统 67
3.5 水下机器人的设计实例分析 70
3.5.1 水下机器人的结构特点 70
3.5.2 水下机器人的推进器 72
3.5.3 水下机器人的线缆系统 75
3.5.4 水下机器人的供电系统 76
3.6 本章小结 77
课后习题 78
第4章 智能机器人的传感器系统 79
4.1 智能机器人传感器系统概述 79
4.1.1 传感器的定义与组成 79
4.1.2 传感器的分类与结构 80
4.1.3 新型传感器技术 88
4.1.4 传感器系统的作用 90
4.2 智能机器人的传感器数据处理 91
4.2.1 图像处理 91
4.2.2 激光雷达点云处理 100
4.2.3 语音数据处理 101
4.3 多传感器信息融合 101
4.3.1 信息融合概述 102
4.3.2 信息融合的优势与流程 103
4.3.3 一维数据的图像化 103
4.3.4 信息融合的主要方法 106
4.4 智能机器人的传感器选型与部署 110
4.4.1 传感器的通用性能指标、特殊要求与选型 110
4.4.2 传感器部署的基本原则 112
4.5 本章小结 113
课后习题 113
第5章 智能机器人的视听觉系统 114
5.1 智能机器人视觉系统 114
5.1.1 视觉系统概述 114
5.1.2 智能机器人视觉的发展概况 116
5.1.3 智能机器人视觉系统组成 117
5.2 智能机器人视觉理论基础 119
5.2.1 成像原理 119
5.2.2 视觉测量模型 123
5.2.3 位姿估计理论 126
5.3 智能机器人听觉系统 128
5.3.1 语音识别技术简介 129
5.3.2 语音识别算法演进 131
5.3.3 智能机器人听觉系统的主要研究 133
5.4 基于深度学习的智能机器人视听觉技术 134
5.4.1 深度学习概述 134
5.4.2 基于卷积神经网络的手写数字识别 136
5.4.3 基于大语言模型的自然语言理解 137
5.5 本章小结 138
课后习题 139
第6章 智能机器人的导航方法 140
6.1 智能机器人导航概述 140
6.1.1 环境感知与环境理解 140
6.1.2 导航决策技术 147
6.1.3 智能机器人导航方法的分类 148
6.2 智能机器人导航基础知识 148
6.2.1 智能机器人导航数学基础 148
6.2.2 智能机器人的导航方法 152
6.2.3 智能机器人中的传统导航方法 154
6.3 基于模糊逻辑的智能机器人导航 160
6.3.1 模糊推理方法概述 161
6.3.2 基于模糊逻辑的导航方法 163
6.3.3 基于模糊逻辑的导航方法的优势与局限性 165
6.4 基于行为的智能机器人导航 166
6.4.1 基于行为的导航方法的概述 166
6.4.2 基于行为的导航方法的基本原理 166
6.4.3 基于行为的导航方法的优势与缺陷 169
6.5 基于深度强化学习的智能机器人导航 170
6.5.1 强化学习概述 170
6.5.2 基于深度强化学习的导航方法的基础知识 172
6.5.3 基于Q学习算法的智能机器人导航 173
6.5.4 基于DQN算法的智能机器人导航 176
6.6 本章小结 178
课后习题 178
第7章 智能机器人的路径规划方法 179
7.1 智能机器人路径规划概述 179
7.1.1 路径规划的研究内容 179
7.1.2 路径规划方法分类 179
7.1.3 路径规划面临的主要挑战 180
7.2 智能机器人的地图模型 180
7.2.1 栅格地图 181
7.2.2 拓扑地图 182
7.2.3 地图模型的选择与融合 183
7.3 传统路径规划方法 184
7.3.1 栅格法 184
7.3.2 拓扑法 185
7.3.3 构形空间方法 185
7.3.4 可视图法 186
7.3.5 概率路径图法 186
7.4 基于搜索算法的路径规划 187
7.4.1 基于Dijkstra算法的路径规划 187
7.4.2 基于A*算法的路径规划 191
7.4.3 基于模拟退火算法的路径规划 195
7.5 基于遗传算法的路径规划 196
7.5.1 遗传算法概述 196
7.5.2 基于遗传算法的智能机器人路径规划 200
7.6 基于人工神经网络的路径规划 203
7.6.1 人工神经网络概述 203
7.6.2 基于BP神经网络的路径规划 206
7.7 本章小结 210
课后习题 210
第8章 智能机器人的ROS原理及应用 211
8.1 ROS概述 211
8.1.1 ROS定义 211
8.1.2 ROS的作用 212
8.1.3 ROS的安装 213
8.2 基于ROS的智能机器人仿真 216
8.2.1 统一机器人描述格式文件 216
8.2.2 基于宏展开的扩展语言文件 217
8.2.3 智能机器人的仿真实例 217
8.3 基于ROS的智能机器人运动控制 222
8.3.1 运动控制系统的搭建 222
8.3.2 基于脚本的智能机器人运动控制 226
8.4 基于ROS的智能机器人导航 229
8.4.1 ROS地图设置 230
8.4.2 智能机器人的定位与建图 231
8.4.3 ROS导航功能包集 232
8.4.4 基于TurtleBot3平台的智能机器人导航仿真 235
8.4.5 环境地图的构建 237
8.4.6 智能机器人的自主导航 239
8.5 本章小结 241
课后习题 241
参考文献 242
文摘▼
本书系统阐述智能机器人的核心理论、关键技术与实践应用,旨在为读者构建从基础原理到工程实现的完备知识体系。全书围绕机器人智能化的实现路径展开,内容涵盖智能机器人的本体结构、电源系统、传感器系统、视听觉系统、导航方法、路径规划方法、ROS原理及应用等模块。本书不仅介绍了智能机器人的基本概念、系统组成与分类,还深入分析了多传感器信息融合、深度学习视觉感知、智能路径规划方法,以及自主导航策略等智能机器人领域最新研究成果。
本书注重理论与实践的结合,各章节内容循序渐进,既有关键算法的系统理论推导,又配有典型实例的分析与应用说明,便于读者理解和掌握智能机器人开发与应用的全流程。
本书可作为自动化、机器人、人工智能、计算机、电子信息等专业高年级本科生和研究生的教材,也可供从事人工智能与机器人研发的科研人员和工程技术人员参考。