 正版
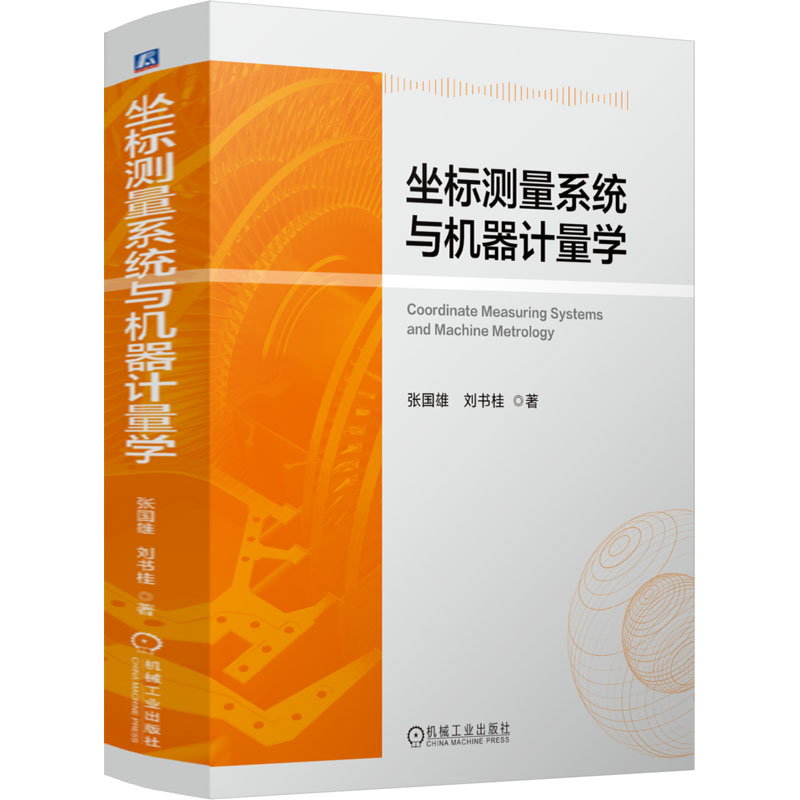
坐标测量系统与机器计量学
- 书名
- 坐标测量系统与机器计量学
- 作者
- 张国雄,刘书桂 著
- 出版社
- 机械工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787111801566
- 货号
- 1204492790
- 品相
- 全新
- 分类
- 当代·科技
- 书名
- 坐标测量系统与机器计量学
- 作者
- 张国雄,刘书桂 著
- 出版社
- 机械工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787111801566
- 货号
- 1204492790
- 品相
- 全新
- 分类
- 当代·科技
作者简介▼
张国雄,1959年以全优成绩毕业于苏联莫斯科机床工具学院,1996年获俄罗斯莫斯科国家工业大学荣誉博士称号。历任天津大学精密仪器系主任、精密仪器与光电子工程学院院长,兼任学校图书馆馆长,全国仪器仪表专业教学指导委员会主任委员等。
张国雄教授治学严谨,教学、科研贡献卓著。获全国模范教师、天津市劳动模范、天津市职工职业道德建设先进个人、天津大学师德楷模、天津市荣誉授衔专家等荣誉称号。完成科研项目60余项,包括国际合作项目13项、国家科技攻关与“863”项目6项、国家自然科学基金项目8项,其中52项为项目负责人。发表论文600余篇。获国家发明奖、科技进步奖各1项,省市部委科技进步奖5项。在美国国家标准与技术研究院做访问学者期间,作为主要完成人的一个项目获美国1983年最佳100项科研成果奖,部分成果纳入美国和国际相关标准。国内外对他深厚的学术造诣给予很高的评价。先后被选为国际生产工程科学院院士和精密工程专业委员会主席、中国机械工程学会常务理事、中国机械工程学会生产工程分会主任委员、中国仪器仪表学会机械量测试仪器学会副主任委员等,并担任国内外多个学术刊物编委会主任或委员。
在漫长的从教生涯中,他桃李芬芳。为数千名大学生、研究生讲授了自动检查尺寸仪器、量仪设计、几何量电测量仪、精密仪器电路、测控电路、机床计量学、三坐标测量机等课程,获得赞誉无数。他指导的博士研究生有54人、硕士研究生68人、博士后研究人员11人、进修教师6人。有公开出版著作14部,其中1部在美国出版,《测控电路》等多部著作获国家优秀教材或图书奖。
目录▼
前言
第1章 概论
1.1 测量是认识世界的工具
1.2 几何量测量是一项基本测量
1.3 坐标测量是几何量测量的一场革命
1.4 坐标测量系统的组成
1.4.1 主机
1.4.2 探测件
1.4.3 电气系统与软件
1.5 坐标测量系统的类型
1.5.1 按采用的坐标系分类
1.5.2 按运动关系与结构形式分类
1.5.3 按测量范围分类
1.5.4 按测量精度分类
1.5.5 按自动化程度分类
1.6 尺寸计量学与机器计量学
1.7 测量的经济与社会效益
1.8 选择坐标测量机还是其他测量手段
第2章 正交坐标测量机的主机
2.1 正交坐标测量机的结构类型
2.1.1 移动桥式测量机
2.1.2 龙门式测量机
2.1.3 悬臂式测量机
2.1.4 水平臂式测量机
2.1.5 固定桥式测量机
2.1.6 卧镗式测量机
2.1.7 仪器台式测量机
2.1.8 坐标镗式测量机
2.1.9 纳米测量机
2.1.10 光学测量机
2.2 标尺系统
2.2.1 光栅测量系统
2.2.1.1 光栅的种类
2.2.1.2 光栅测量的基本原理
2.2.1.3 细分与辨向
2.2.1.4 绝对零位的确定
2.2.1.5 安装与调整
2.2.1.6 圆光栅
2.2.2 激光干涉测量系统
2.2.2.1 单频激光干涉仪
2.2.2.2 双频激光干涉仪
2.2.2.3 大气折射率的影响
2.2.2.4 平面激光干涉仪
2.2.2.5 X射线衍射仪
2.2.3 磁栅测量系统
2.2.3.1 磁栅测量的原理与类型
2.2.3.2 磁栅系统的信号处理
2.2.3.3 磁栅系统的主要特点
2.2.4 机械式测量系统
2.3 导轨部件
2.3.1 导轨的导向原理与类型
2.3.2 气浮导轨
2.3.2.1 气垫
2.3.2.2 气垫的布局
2.3.3 滑动导轨
2.3.4 滚动导轨
2.3.5 磁悬浮导轨
2.4 驱动机构
2.4.1 同步带传动
2.4.2 齿轮齿条传动
2.4.3 丝杠传动
2.4.4 摩擦传动
2.4.5 驱动电动机
2.4.6 驱动中的锁定与平衡
2.4.6.1 自锁
2.4.6.2 抱紧
2.4.6.3 平衡
2.5 常用附件
2.5.1 转台
2.5.2 装夹与送料附件
2.5.3 标定及性能检测附件
2.6 坐标测量机的结构材料
2.6.1 对结构材料的主要要求
2.6.1.1 稳定性
2.6.1.2 刚度、强度与动态性能
2.6.1.3 加工性能与价格
2.6.2 主要常用结构材料
第3章 测头
3.1 测头的功用与类型
3.2 电气测头
3.2.1 开关式电气测头
3.2.1.1 电触式开关测头
3.2.1.2 压电式开关测头
3.2.1.3 应变片式测头
3.2.1.4 振动式触发测头
3.2.2 模拟式电气测头
3.2.2.1 一维电感测头
3.2.2.2 二维电感测头
3.2.2.3 三维电感测头
3.3 光学测头
3.3.1 非接触光学测头
3.3.1.1 三角法测头
3.3.1.2 激光聚焦与共焦测头
3.3.1.3 光纤式测头
3.3.1.4 视像测头
3.3.1.5 形貌测头
3.3.1.6 X射线层析测头
3.3.2 接触式光学测头
3.3.2.1 SP80接触式光栅测头
3.3.2.2 SP25M接触式光学测头
3.3.2.3 微型三维测头
3.3.2.4 以光纤为探针的接触测头
3.3.2.5 原子力显微镜
3.4 硬测头
3.5 测头附件与组合体
3.5.1 针头与探针
3.5.1.1 针头
3.5.1.2 探针
3.5.2 测头座
3.5.3 测头组合体
第4章 非正交坐标测量系统
4.1 圆柱坐标测量机
4.1.1 工作原理与特点
4.1.2 多测量圈圆柱坐标测量机实例
4.2 球坐标测量系统
4.2.1 激光跟踪干涉仪工作原理
4.2.2 探测
4.2.3 绝对码测量系统
4.2.4 跟踪技术
4.2.5 激光跟踪干涉仪的测角附件
4.2.6 全站仪
4.3 多边测量系统
4.3.1 激光跟踪干涉多边测量系统工作原理
4.3.2 激光跟踪干涉多边测量系统的特点
4.3.3 激光跟踪干涉多边测量系统的布局
4.4 多角测量系统
4.4.1 经纬仪测量系统
4.4.2 视像测量系统
4.5 光笔式测量系统
4.5.1 工作原理
4.5.2 光笔
4.5.3 误差及注意事项
4.6 关节臂测量机
4.6.1 工作原理
4.6.2 具有Z轴的关节臂测量机
4.6.3 多关节臂测量机
第5章 控制系统
5.1 运动控制
5.1.1 主要类型
5.1.2 点位数控的基本原理
5.1.3 运动轨迹的数控
5.2 采样读数控制
5.2.1 采样读数基本原理
5.2.2 采样指令与锁存
5.3 通信技术
5.4 状态监控和安全保障
5.4.1 安全起动
5.4.2 状态与环境监测
5.4.3 运动安全保护
5.4.4 紧急制动
5.5 CNC控制系统示例
5.5.1 集中控制
5.5.2 分布式控制
第6章 坐标测量软件
6.1 软件的功用和类型
6.1.1 软件的功用
6.1.2 软件的类型
6.1.3 POSCOM软件简介
6.2 探针校正
6.2.1 探针校正的意义
6.2.2 探针校正模型
6.3 坐标系和坐标变换
6.3.1 坐标系的功用
6.3.2 坐标系的类型
6.3.3 坐标转换
6.3.3.1 直角坐标系的平移和旋转
6.3.3.2 圆柱与直角坐标系间的转换
6.3.3.3 球与直角坐标系间的转换
6.3.3.4 坐标系间的数据统一
6.3.4 工件坐标系的建立
6.3.4.1 按单一直线的方向确定各坐标轴方向
6.3.4.2 按两互相垂直直线的方向确定各坐标轴方向
6.4 探测模式
6.4.1 点位探测模式
6.4.1.1 触发式开关测头的发信原理
6.4.1.2 模拟测头的点位探测原理
6.4.1.3 点位测量方法
6.4.2 连续扫描模式
6.4.3 自定中心探测模式
6.5 编程模式
6.5.1 联机编程
6.5.2 脱机编程
6.5.3 自动编程
6.6 测量路径
6.6.1 测量路径的生成方法
6.6.2 测量路径规划的基本要求
6.6.3 外圆避障点的自动生成法则
6.6.3.1 固定分离量法
6.6.3.2 固定避障点数
6.7 基本几何元素的数据处理
6.7.1 基本原理
6.7.2 直线的拟合
6.7.2.1 两点定一直线
6.7.2.2 测点数大于2时平面直线的最小二乘解
6.7.2.3 测点数大于2时空间直线的最小二乘解
6.7.3 平面的拟合
6.7.3.1 三点定平面
6.7.3.2 测点数大于3时平面的最小二乘解
6.7.4 圆的拟合
6.7.4.1 三点定圆
6.7.4.2 测点数大于3时平面上的拟合圆
6.7.4.3 空间拟合圆
……
文摘▼
本书为作者及其团队40年来在坐标测量领域探索的学术总结。书中对坐标测量系统的原理、特色与关键技术做了介绍。除了根据用户特定需求开发了一些具有相应性能的测量机与测头外,作者团队主要致力于坐标测量系统及其误差传播模型的建立、标定以及补偿的实现,为提高坐标测量系统的精度与性能提供了重要途径。这些相关技术同样可用于机床、机器人等领域。
本书可作为测量与运动机械开发与使用人员的参考资料,也可作为高等院校相关专业本科生与研究生的参考用书或选修教材。