 正版
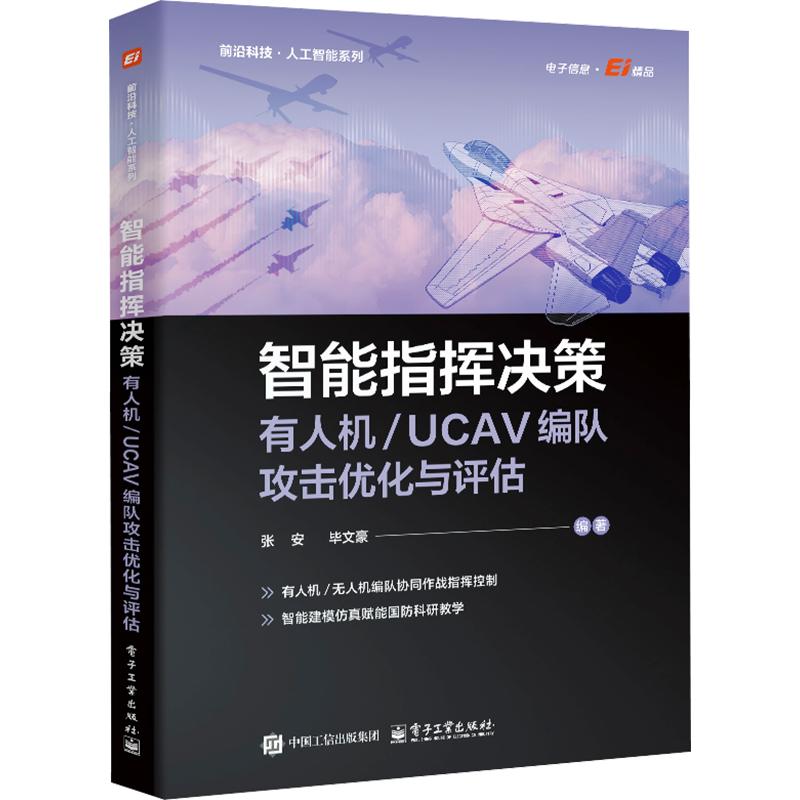
智能指挥决策:有人机/UCAV编队攻击优化与评估
- 书名
- 智能指挥决策:有人机/UCAV编队攻击优化与评估
- 作者
- 张安,毕文豪 编著 编
- 出版社
- 电子工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787121531354
- 货号
- 1204482723
- 品相
- 全新
- 分类
- 当代·军事
- 书名
- 智能指挥决策:有人机/UCAV编队攻击优化与评估
- 作者
- 张安,毕文豪 编著 编
- 出版社
- 电子工业出版社
- 出版时间
- 2026-08-01
- ISBN
- 9787121531354
- 货号
- 1204482723
- 品相
- 全新
- 分类
- 当代·军事
作者简介▼
张安,西北工业大学航空学院教授、博士生导师,从教39年。研究方向包括航空火力指挥与控制技术、武器系统作战模拟效能评估与体系贡献度分析、多无人机协同决策与控制技术、飞行器设计系统工程理论与应用研究等。1983年、1986年和1999年分别毕业于西北工业大学“火控与指挥系统工程”专业、“火力控制系统”学科和“系统工程”学科,分别获工学学士、硕士和博士学位。现任西北工业大学飞行器装备系统研究所所长、《飞行器体系贡献度与综合设计》工业和信息化部重点实验室副主任,兼任中国指挥与控制学会火力与指挥控制专委会和海上指挥控制专委会委员,中国宇航学会光电技术专业委员会委员,全国核心期刊《电光与控制》编委副主任,《火力与指挥控制》编委,《航空电子技术》编委,《指挥控制与仿真》编委,《现代防御技术》编委,《民用飞机模拟飞行》国家重点实验室学术委员会委员,武器装备重点型号评审专家,国防科技重点实验室评审专家。毕文豪,工学博士,西北工业大学航空学院副研究员、博士生导师,并担任综合技术与控制工程系支部委员。其主要研究方向包括智能任务规划与决策、飞行器/武器智能指挥与综合控制(航空火力控制)、体系作战效能与贡献度评估、复杂系统建模与仿真。主持军口国家级、国家自然科学基金、航空科学基金等科研项目20余项,在IoT-J、CJA、航空学报等期刊发表学术论文40余篇。曾获国防科学技术进步奖二等奖,并担任《兵工学报》等期刊的青年编委。
目录▼
第1章绪论1
1.1研究背景与意义1
1.2国内外研究现状4
1.2.1C2S研究现状4
1.2.2有人机/UCAV编队协同作战研究现状6
1.2.3有人机/UCAV编队对地攻击C2S研究现状8
第2章有人机/UCAV编队协同对地攻击指挥控制架构11
2.1有人机/UCAV编队对地攻击11
2.1.1有人机/UCAV编队对地攻击系统组成11
2.1.2有人机/UCAV编队对地攻击作战过程15
2.1.3有人机/UCAV编队对地攻击作战特点18
2.1.4有人机/UCAV编队对地攻击复杂性分析20
2.2有人机/UCAV编队对地攻击C2S组成与功能分析21
2.2.1有人机/UCAV编队对地攻击C2S信息结构分析21
2.2.2有人机/UCAV编队对地攻击C2S架构23
2.2.3有人机/UCAV编队对地攻击C2S层次模型25
2.2.4有人机/UCAV编队对地攻击C2S工作流程27
2.2.5指挥员在有人机/UCAV编队对地攻击C2S中的作用28
2.2.6指挥员的指挥控制模式29
2.2.7有人机/UCAV编队对地攻击C2S特点30
2.3有人机/UCAV编队对地攻击C2S体系结构30
2.3.1集中式C2S体系结构31
2.3.2递阶C2S体系结构32
2.3.3分布式C2S体系结构32
2.3.4有限中央控制的分布式C2S体系结构33
2.3.5未来的指挥控制体系结构34
2.4有人机/UCAV编队对地攻击C2S关键技术36
2.4.1人机功能分配36
2.4.2人机界面设计37
2.4.3UCAV规划/控制技术37
第3章基于MAS的有人机/UCAV编队攻击系统建模39
3.1基于Agent的行为建模方法39
3.1.1Agent系统40
3.1.2MAS44
3.2有人机/UCAVC2-Agent47
3.2.1有人机/UCAVC2-Agent结构47
3.2.2有人机/UCAVC2-Agent关键模块50
3.3基于MAS的有人机/UCAV建模分析52
3.3.1有人机/UCAV编队对地攻击作战域中的MAS问题52
3.3.2有人机/UCAV编队对地攻击作战域中的MAS问题的分析设计54
3.3.3MAS的自适应学习算法56
第4章有人机/UCAV编队对地攻击C2S传感器管理系统60
4.1传感器管理系统在C2S中的任务60
4.1.1传感器管理系统的任务分析60
4.1.2单一传感器系统的管理61
4.1.3多传感器系统的管理62
4.1.4传感器管理系统的内部管理63
4.1.5自动传感器系统的管理问题65
4.2C2S中传感器管理系统传统模型67
4.3基于MAS的编队C2S传感器管理模型68
4.3.1传感器管理模型框架68
4.3.2传感器管理问题描述69
4.3.3传感器管理问题分析70
4.4传感器管理模型算法72
4.5传感器管理模型仿真分析76
4.5.1网格单目标模式下的仿真结果76
4.5.2网格多目标模式下的仿真结果77
4.5.3仿真分析78
第5章有人机/UCAV编队对地攻击态势感知与威胁评估79
5.1态势感知系统79
5.1.1态势感知系统的定义79
5.1.2态势感知系统的结构80
5.1.3态势感知系统的研究方法84
5.1.4态势感知系统的推理框架86
5.1.5信息战环境下态势感知系统的任务分析88
5.2态势感知模型89
5.2.1态势感知功能的分析90
5.2.2态势感知Agent的结构模型91
5.2.3态势感知Agent的内部约束93
5.2.4态势感知Agent的信息能力矢量94
5.2.5态势感知的目标函数与优化问题95
5.3威胁评估96
5.3.1威胁评估的功能与定位96
5.3.2威胁评估的内容97
5.3.3威胁评估的研究现状98
5.4基于FBN的威胁评估方法99
5.4.1FBN基础理论与威胁评估模型构建99
5.4.2基于FBN的威胁评估推理108
5.4.3仿真分析112
5.5基于权重修正GRA的威胁评估方法115
5.5.1威胁评估指标体系及指标模型115
5.5.2基于权重修正GRA的有人机/UCAV编队对地攻击威胁评估118
5.5.3仿真分析119
第6章有人机/UCAV编队对地攻击战术决策系统123
6.1战术决策系统的任务分析123
6.2信息战环境对战术决策系统的影响124
6.3信息战环境下战术决策系统的结构框架124
6.3.1战术决策系统的结构分析124
6.3.2战术决策系统的高层结构框架125
6.3.3战术决策系统的决策函数125
6.3.4战术决策系统的目标函数126
6.4战术决策Agent模型126
6.4.1战术决策Agent的任务分析127
6.4.2战术决策Agent的结构模型127
6.5战术决策Agent三级处理模型的实现策略130
6.5.1环境感知阶段的实现策略130
6.5.2信息处理阶段的实现策略130
6.5.3行动选择阶段的实现策略131
6.6战术决策Agent模型的仿真分析135
第7章基于合同网协议的有人机/UCAV编队对地攻击任务分配139
7.1有人机/UCAV编队对地攻击任务分配概述139
7.1.1有人机/UCAV编队对地攻击任务分配问题139
7.1.2有人机/UCAV编队对地攻击任务分配分类140
7.1.3有人机/UCAV编队对地攻击任务分配研究现状141
7.2CNP任务分配方法144
7.2.1CNP模型的基本原理与组成144
7.2.2CNP任务分配方法的过程145
7.3有人机/UCAV编队对地攻击任务分配建模146
7.3.1任务分配收益函数147
7.3.2任务分配代价函数147
7.3.3任务分配效能函数148
7.4基于CNP的有人机/UCAV编队对地攻击任务分配149
7.4.1有人机在任务分配过程中的作用149
7.4.2任务拍卖权的处理150
7.4.3拍卖任务的选择151
7.4.4拍卖过程中效能变化计算151
7.5有人机/UCAV编队对地攻击任务分配实施152
7.5.1有人机/UCAV编队对地攻击预先任务分配152
7.5.2有人机/UCAV编队对地攻击动态任务分配154
7.6仿真分析155
7.6.1仿真一156
7.6.2仿真二157
第8章基于强化学习的有人机/UCAV编队对地攻击动态任务分配160
8.1有人机/UCAV编队对地攻击动态任务分配概述160
8.1.1动态任务分配分类160
8.1.2动态任务分配触发的条件161
8.2有人机/UCAV编队对地攻击排队网络模型163
8.3基于MDP的有人机/UCAV编队对地攻击动态任务分配164
8.3.1MDP模型165
8.3.2基于MDP模型的动态任务分配167
8.3.3MDP求解算法173
8.3.4仿真分析175
8.4基于Q学习的有人机/UCAV编队对地攻击动态任务分配178
8.4.1Q学习算法179
8.4.2Q学习算法在编队对地攻击目标分配中的应用180
8.4.3仿真分析184
第9章有人机/UCAV编队对地攻击武器-目标分配186
9.1WTA研究现状186
9.2空面制导WTA建模188
9.3BSO算法190
9.4RCI-DGMBSO算法191
9.4.1初始化策略的改进191
9.4.2算法参数和更新机制的改进194
9.4.3编码方式和算法流程195
9.5仿真分析196
第10章编队对地攻击空面制导武器精度分析204
10.1精度分析研究现状204
10.2制导炸弹武器系统模型205
10.2.1坐标系及其转换关系205
10.2.2空气动力学模型208
10.2.3制导律模型210
10.2.4投放区解算模型211
10.3制导炸弹武器系统的误差模型212
10.4典型抽样分析方法213
10.4.1MC方法213
10.4.2UT方法215
10.5基于SSUT的精度分析方法216
10.6仿真分析219
第11章有人机/UCAV编队对地攻击作战效能分析223
11.1作战效能评估研究现状223
11.2基于AGAHP算法的效能评估方法224
11.2.1AGAHP算法224
11.2.2效能评估的指标及计算模型231
11.2.3权重系数的计算238
11.2.4仿真分析239
11.3基于MSFLA优化SVR模型的效能评估240
11.3.1作战效能评估指标体系构建240
11.3.2SVR模型244
11.3.3基于改进SVR模型的效能预测方法246
11.3.4仿真分析252
参考文献258
缩略词与常用符号说明268
文摘▼
本书聚焦有人机/无人作战飞机(UCAV)编队协同作战指挥控制系统,全书共分为11章,系统阐述了编队对地攻击的体系架构,构建了基于多智能体的指挥控制模型,重点介绍了指挥控制系统的传感器管理、态势感知与威胁评估、战术决策、任务分配、武器‑目标分配、制导武器精度分析及作战效能评估等关键技术,给出了相应的基于模糊贝叶斯网络、合同网协议、Q学习、天牛群优化算法等一系列指挥控制系统模型与智能求解方法,并对其中的部分方法进行了仿真验证。
本书为指挥控制、人工智能与系统工程领域的研究和工程实践提供了系统的理论方法参考,既可作为国防科技领域相关科研人员的参考用书,也可作为相关专业研究生的教材或参考资料。