 正版
当代·艺术
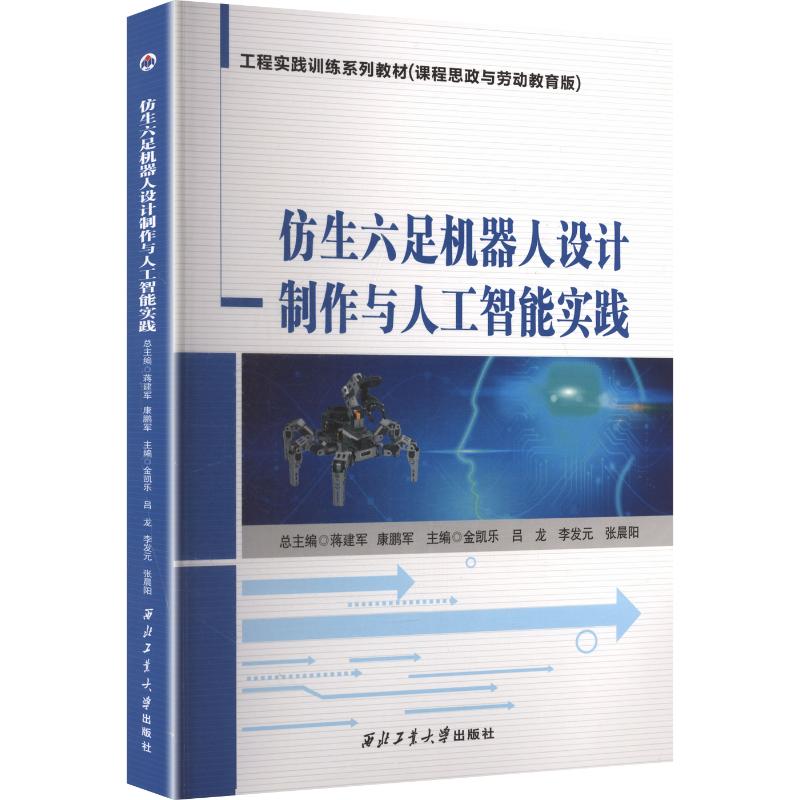
仿生六足机器人设计制作与人工智能实践
正版保障多仓发货48小时内发货2-3天送达可开发票
¥60.59
定价 ¥89.00
6.8折
立省 ¥28.41
现货库存 9 件
全新
商品参数
- 书名
- 仿生六足机器人设计制作与人工智能实践
- 作者
- 金凯乐 等 主编
- 出版社
- 西北工业大学出版社
- 出版时间
- 2025-08-01
- ISBN
- 9787577501147
- 货号
- 1203888227
- 品相
- 全新
- 分类
- 当代·艺术
商品参数
- 书名
- 仿生六足机器人设计制作与人工智能实践
- 作者
- 金凯乐 等 主编
- 出版社
- 西北工业大学出版社
- 出版时间
- 2025-08-01
- ISBN
- 9787577501147
- 货号
- 1203888227
- 品相
- 全新
- 分类
- 当代·艺术
目录▼
第1章 概述
1.1 仿生学与机器人
1.2 人工智能与机器人
第2章 仿生六足机器人设计实践
2.1 结构仿生与设计
2.2 运动学分析
2.3 硬件设备功能
第3章 仿生六足机器人本体制作
3.1 材料选用
3.2 非标零件制作
3.3 装配与接线
第4章 仿生六足机器人实验环境搭建
4.1 Linux与Python环境搭建
4.2 ROS系统安装和环境搭建
4.3 ROS基础功能包编写
4.4 远程桌面工具NoMachine
4.5 Jetson Nano主板及扩展板介绍与使用
第5章 仿生六足机器人运动与仿真
5.1 仿生六足机器人三角步态分析
5.2 三角步态实现
5.3 仿生六足机器人波纹步态分析
……
文摘▼
本书以仿生学原理为切入点,阐述融合科学、技术、工程、数学等多个学科知识的仿生六足机器人设计、制作及其控制与人工智能算法应用的实践路径。本书内容包括仿生六足机器人的研究背景、意义及发展趋势,仿生学基础与六足机器人设计原理,仿生学的基本概念、原理和方法,六足昆虫的运动特性和步态模式等。本书是集理论性、实践性和创新性于一体的专业教材,旨在为相关专业学生和科研人员提供仿生足式机器人设计、制作与人工智能应用的全面指导。
本书可作为高等学校机器人工程、自动化、机械设计制造及其自动化等相关专业的本科生和研究生教材,也可作为从事机器人技术研发的科研人员和工程技术人员的参考用书。