 正版
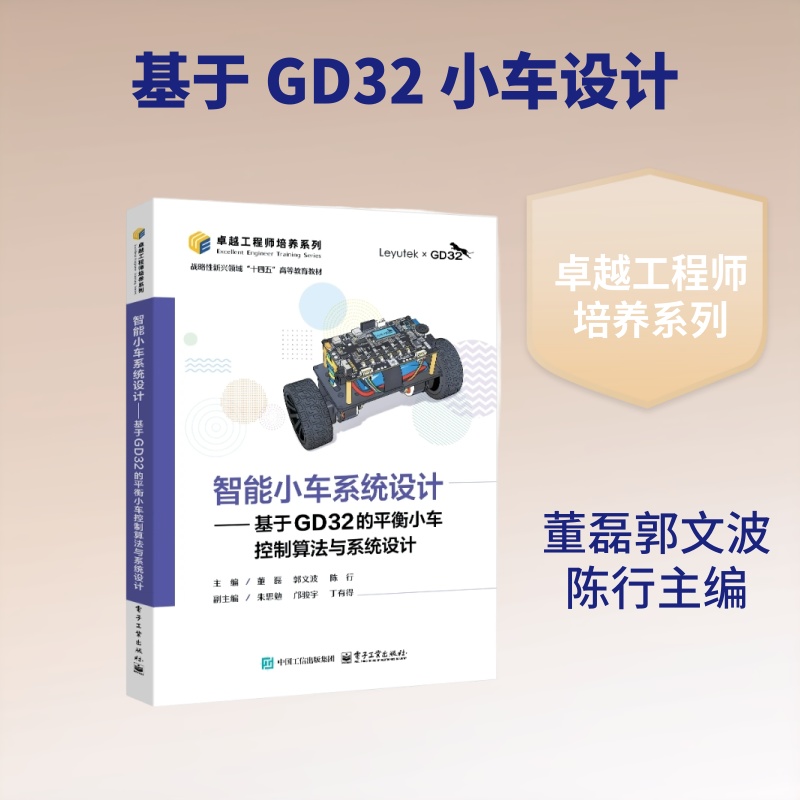
智能小车系统设计――基于GD32的平衡小车控制算法与系统设计
- 书名
- 智能小车系统设计――基于GD32的平衡小车控制算法与系统设计
- 作者
- 董磊,郭文波,陈行 主编
- 出版社
- 电子工业出版社
- 出版时间
- 2025-12-01
- ISBN
- 9787121519802
- 货号
- 1204286566
- 品相
- 全新
- 分类
- 当代·艺术
- 书名
- 智能小车系统设计――基于GD32的平衡小车控制算法与系统设计
- 作者
- 董磊,郭文波,陈行 主编
- 出版社
- 电子工业出版社
- 出版时间
- 2025-12-01
- ISBN
- 9787121519802
- 货号
- 1204286566
- 品相
- 全新
- 分类
- 当代·艺术
目录▼
第1章 平衡小车简介………………………………………………1
1.1 为什么选择平衡小车…………………………………………1
1.2 为什么选择GD32……………………………………………2
1.3 GD32F3系列芯片介绍………………………………………2
1.4 平衡小车系统简介………………………………………3
本章任务…………………………………………………………5
本章习题…………………………………………………………5
第2章 平衡小车硬件电路设计…………………………………6
2.1 电源电路……………………………………………………6
2.1.1 12V开关电路…………………………………………6
2.1.2 12V转5V电路………………………………………7
2.1.3 5V转3.3V电路……………………………………7
2.1.4 电池电压检测电路………………………………8
2.2 GD32微控制器电路………………………………………8
2.2.1 GD32微控制器……………………………………8
2.2.2 通信-下载模块电路……………………………10
2.2.3 晶振电路………………………………………11
2.2.4 SWD调试接口电路……………………………11
2.3 功能模块电路……………………………………………12
2.3.1 蓝牙模块电路…………………………………12
2.3.2 姿态传感器模块电路…………………………12
2.3.3 LCD模块电路…………………………………13
2.3.4 旋转编码器电路………………………………14
2.3.5 蜂鸣器电路……………………………………14
2.3.6 LED电路………………………………………14
2.4 电机控制电路……………………………………………15
2.4.1 MOS晶体管驱动电路…………………………15
2.4.2 电机驱动模块电路……………………………15
2.4.3 电流采样模块电路……………………………16
2.4.4 编码器接口电路………………………………17
本章任务…………………………………………………………17
本章习题…………………………………………………………18
第3章 F303基准工程……………………………………………19
3.1 串口通信原理……………………………………………19
3.1.1 串口通信协议…………………………………19
3.1.2 串口模块驱动设计……………………………22
3.2 电池状态检测原理………………………………………26
3.2.1 ADC功能框图…………………………………26
3.2.2 ADC时钟及转换时间…………………………28
3.2.3 电池电压检测电路原理图…………………29
3.3 实例与代码解析………………………………………29
3.3.1 UART0文件对…………………………………30
3.3.2 Battery文件对………………………………34
3.3.3 Main.c文件…………………………………36
3.3.4 运行结果………………………………………37
本章任务…………………………………………………………37
本章习题…………………………………………………………38
第4章 蜂鸣器控制………………………………………………39
4.1 蜂鸣器电路原理图………………………………………39
4.2 PWM控制原理……………………………………………40
4.2.1 PWM介绍………………………………………40
4.2.2 无源蜂鸣器驱动………………………………40
4.3 实例与代码解析………………………………………41
4.3.1 BEEP文件对…………………………………43
4.3.2 Main.c文件…………………………………50
4.3.3 运行结果………………………………………51
本章任务…………………………………………………………51
本章习题…………………………………………………………51
第5章 旋转编码器………………………………………………52
5.1 旋转编码器原理………………………………………52
5.1.1 旋转编码器介绍……………………………52
5.1.2 旋转编码器电路原理图……………………52
5.1.3 旋转编码器工作原理………………………53
5.1.4 旋转编码器检测方法………………………54
5.2 实例与代码解析………………………………………56
5.2.1 KEY文件对…………………………………56
……
文摘▼
本书配套的平衡小车基于GD32F303VET6芯片设计,本书结合实例程序介绍微控制器的相关片上外设和平衡小车的各个外围模块驱动电路,并详细阐述FOC三环控制系统、姿态传感器模块及平衡小车的控制算法。
本书从平衡小车的硬件电路模块开始介绍,再到基准工程、蜂鸣器、旋转编码器、LCD模块等外设的应用,逐步向读者展示平衡小车的基本框架,然后深入分析伺服系统理论,从开环到闭环,层层递进。每章内容都包含理论和实践部分,呈现了平衡小车系统的完整实现过程。全书程序代码的编写规范均遵循《C语言软件设计规范(LY-STD001—2019)》,以便读者将程序思想应用在实际项目和产品中。
本书配有丰富的资料包,涵盖平衡小车系统的原理图、例程、软件包等,资料包将持续更新,下载链接可通过微信公众号“卓越工程师培养系列”获取。
本书既可以作为高等院校电子信息、自动化等专业相关课程的本科生教材,也可以作为广大电子设计爱好者的实践参考书和项目指导书。