 正版
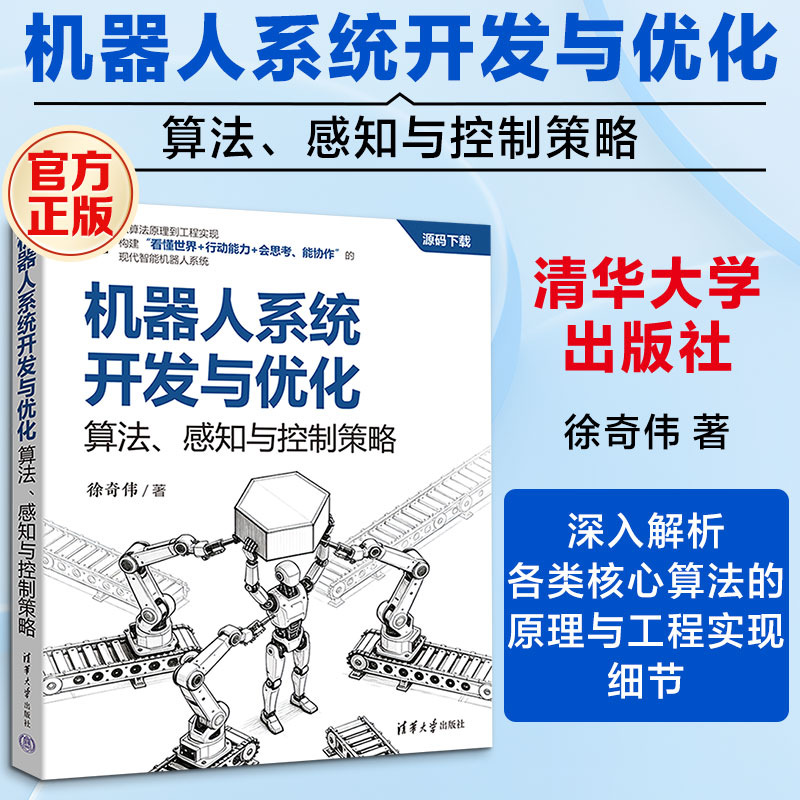
机器人系统开发与优化:算法、感知与控制策略
- 书名
- 机器人系统开发与优化:算法、感知与控制策略
- 作者
- 徐奇伟 著
- 出版社
- 清华大学出版社
- 出版时间
- 2026-04-01
- ISBN
- 9787302706199
- 货号
- 1204352231
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 机器人系统开发与优化:算法、感知与控制策略
- 作者
- 徐奇伟 著
- 出版社
- 清华大学出版社
- 出版时间
- 2026-04-01
- ISBN
- 9787302706199
- 货号
- 1204352231
- 品相
- 全新
- 分类
- 当代·工业
作者简介▼
徐奇伟/博士,就职于重庆大学,副教授,博导。长期专注于包括特种电机的设计和控制、智能控制理论和机电系统的最优控制方法。近年来,他的研究重点是加速复杂机电系统的大规模模型训练和优化计算能力调度,旨在提高计算效率和资源利用率,促进大规模人工智能模型在复杂机电系统中的有效应用。
目录▼
第1部分 机器人基础架构与环境感知
第1章 机器人算法基础与基本系统架构 2
1.1 机器人系统组成与分层结构 2
1.1.1 感知层、决策层与执行层 2
1.1.2 机器人常见硬件开发平台 4
1.1.3 控制接口与传感器标准化规范 6
1.1.4 实时性与安全性设计原则 11
1.2 机器人算法的分类与发展路径 12
1.2.1 从几何法到学习型方法 12
1.2.2 SLAM、路径规划与控制 13
1.2.3 多模态与认知驱动算法 17
1.3 算法开发环境介绍 18
1.3.1 基于Linux的通信框架:ROS/ROS2简介 18
1.3.2 Gazebo、Isaac Sim与Webots仿真简介 19
1.3.3 RViz与MoveIt调试框架简介 21
1.3.4 Docker与跨平台部署简介 23
1.4 算法实战项目工程结构 24
1.4.1 多节点系统架构 24
1.4.2 数据接口与消息传输 27
1.4.3 模块依赖与调用 29
1.4.4 常见的调试流程 32
1.5 本章小结 34
第2章 多模态感知与目标识别技术简介 35
2.1 图像感知与目标检测算法 35
2.1.1 YOLOv8与Faster R-CNN结构详解 35
2.1.2 GroundingDINO与文字指令目标识别 37
2.1.3 关键点检测与姿态估计技术 39
2.1.4 工业目标检测数据集解析与数据增强 40
2.2 深度估计与三维重建 42
2.2.1 单目深度估计网络:Monodepth2 42
2.2.2 双目匹配与立体视觉SLAM配合方式 43
2.2.3 稠密重建技术:COLMAP与NeRF 45
2.2.4 深度图融合与点云生成算法 46
2.3 3D点云处理与语义分割 49
2.3.1 点云滤波与下采样 49
2.3.2 PointNet/PointNet++的特征提取 50
2.3.3 激光雷达语义分割网络:KPConv与RandLA-Net 51
2.3.4 多帧点云配准与动态障碍跟踪 52
2.4 多模态融合感知技术 53
2.4.1 相机+雷达+IMU数据融合 53
2.4.2 贝叶斯滤波与扩展卡尔曼滤波 55
2.4.3 Transformer感知融合 56
2.4.4 多源异构数据同步与时序校准 56
2.5 本章小结 58
第3章 SLAM定位建图技术 59
3.1 经典SLAM理论与数据结构 59
3.1.1 EKF-SLAM与FastSLAM模型 59
3.1.2 前端匹配与后端优化流程 62
3.1.3 回环检测与图优化技术 63
3.1.4 G2O与Ceres Solver优化 65
3.2 视觉SLAM系统实现 68
3.2.1 ORB-SLAM3系统结构与线程分工 68
3.2.2 关键帧管理 71
3.2.3 VINS-Fusion视觉预积分模型 73
3.2.4 DSO/Direct-SLAM光度误差模型 76
3.3 激光SLAM与多传感器建图 79
3.3.1 Gmapping与Hector SLAM原理解析 79
3.3.2 Cartographer多传感器子图拼接 81
3.3.3 激光+IMU定位系统 83
3.4 神经网络与学习型SLAM发展 84
3.4.1 DeepVO与PoseNet端到端视觉 84
3.4.2 NICE-SLAM中体素场编码机制 87
3.5 本章小结 92
第2部分 运动控制与操作执行
第4章 路径规划算法 94
4.1 基础路径规划算法 94
4.1.1 A*算法 94
4.1.2 Dijkstra算法 98
4.1.3 D算法 101
4.2 优化类路径规划 105
4.2.1 PRM算法 106
4.2.2 RRT算法 110
4.2.3 RRT*算法 113
4.2.4 时间弹性轨迹规划:TEB Planner 117
4.2.5 运动学约束下的路径可达性分析 121
4.3 局部避障与动态障碍规避 121
4.3.1 DWA局部避障 122
4.3.2 局部地图生成与滑窗路径重规划 125
4.3.3 基于CNN的学习型局部避障策略 128
4.3.4 可变速度控制与紧急停止机制 130
4.4 本章小结 133
第5章 机器人运动控制算法 134
5.1 移动机器人运动建模 134
5.1.1 差速驱动、全向轮与麦克纳姆轮简介 134
5.1.2 运动学算法相关依赖库 136
5.1.3 底盘状态估计 138
5.1.4 误差反馈设计 140
5.2 PID与经典控制策略 143
5.2.1 单变量PID调节 143
5.2.2 串级PID控制 145
5.2.3 LQR控制 148
5.2.4 PID与LQR对比分析 151
5.3 高级控制方法:MPC与非线性控制 152
5.3.1 模型预测控制 152
5.3.2 常见的非线性控制算法 155
5.3.3 Backstepping与Sliding Mode Control 157
5.4 四足与二足机器人的步态控制 158
5.4.1 LIPM模型与ZMP理论简介 158
5.4.2 步态周期生成与动态步态稳定性 161
5.4.3 运动优化器:TOWR与Motion Primitive 162
5.5 本章小结 165
第6章 机械臂规划算法 166
6.1 机械臂运动学建模 166
6.1.1 正运动学与DH参数模型 166
6.1.2 逆运动学求解方法:解析法与数值法 167
6.1.3 多自由度冗余系统求解优化 169
6.2 轨迹规划与轨迹跟踪 171
6.2.1 空间轨迹插值与时间参数化 171
6.2.2 MoveIt路径规划器 174
6.2.3 动力学约束轨迹优化方法 175
6.2.4 路径扰动处理 178
6.3 操作控制与顺应控制机制 180
6.3.1 力/位置混合控制 180
6.3.2 阻抗控制与机械臂柔顺性调节 182
6.3.3 末端执行器稳定性与抗扰能力分析 184
6.3.4 人机协作操作场景下的力控算法 185
6.4 本章小结 186
第3部分 智能决策与系统集成
第7章 任务规划、行为建模与多Agent调度 188
7.1 状态建模与行为逻辑表达 188
7.1.1 有限状态机的定义与工程实现 188
7.1.2 层级状态图与状态跳转约束管理 191
7.1.3 行为树结构与节点设计 192
7.1.4 状态与行为的可重用性建模策略 195
7.2 PDDL与任务规划器 198
7.2.1 PDDL语言语法与约束定义 198
7.2.2 STRIPS模型与时间规划器比较 200
7.2.3 FastDownward与OPTIC规划器实现 203
7.3 多智能体任务协同机制 205
7.3.1 多Agent系统架构设计原理 205
7.3.2 协同规划方法:任务分配与冲突管理 207
7.3.3 基于博弈论的Agent行为建模 209
7.3.4 局部信息感知下的分布式协作 211
7.4 任务执行中的异常处理与重规划 214
7.4.1 异常检测与原因诊断机制 214
7.4.2 任务回滚与状态恢复流程 216
7.4.3 条件计划与预置应急策略 219
7.4.4 多任务执行调度与动态优先级调整 221
7.5 本章小结 223
第8章 机器人强化学习及其应用 224
8.1 强化学习基础理论 224
8.1.1 MDP与价值函数实现 224
8.1.2 Q-Learning与SARSA算法 227
8.1.3 Bellman方程 230
8.1.4 策略迭代与值迭代 232
8.2 深度强化学习算法详解 236
8.2.1 DQN结构 236
8.2.2 连续动作空间算法:DDPG与TD3 239
8.2.3 PPO/TRPO优化算法 243
8.2.4 Actor-Critic架构 247
8.3 强化学习在机器人中的典型应用 250
8.3.1 DRL路径策略 250
8.3.2 复杂交互中的层级强化学习 253
8.3.3 多智能体协同学习与策略融合 256
8.4 本章小结 259
第9章 多模态大模型驱动的机器人系统 简介 260
9.1 多模态模型 260
9.1.1 语言·视觉·动作 260
9.1.2 CLIP与BLIP感知建模 262
9.2 基于大语言模型的机器人推理 265
9.2.1 ReAct机制:推理-执行框架 265
9.2.2 SayCan/PaLM-E等大模型融合架构 266
9.3 多智能体调度 268
9.3.1 AutoGen协议 268
9.3.2 MCP协议 269
9.3.3 协议集成实现 271
9.4 本章小结 273
第10章 机器人系统开发实战 274
10.1 典型场景:仓储物流机器人系统 274
10.1.1 全局导航与局部避障实现 274
10.1.2 多机器人调度系统设计 277
10.1.3 RFID与二维码辅助感知融合实现 279
10.1.4 Web前端+API控制接口实现 282
10.2 服务机器人平台开发 284
10.2.1 自然语言交互与命令解析流程 284
10.2.2 语义地图与室内SLAM集成 287
10.2.3 多模态感知与语音控制融合 289
10.3 四足机器人系统 291
10.3.1 足式步态规划与地形适应实现 292
10.3.2 四足运动控制的逆动力学计算 294
10.3.3 点云导航与动态避障系统实现 296
10.4 本章小结 298
文摘▼
本书系统梳理机器人算法体系中的关键模块,深入解析各类核心算法的原理与工程实现细节,从理论到实践的紧密结合,带领读者完成从学习算法到工程落地的完整流程。本书共10章,内容涵盖感知、多模态融合、SLAM定位建图、路径规划、运动控制、机械臂操作、任务调度、多智能体协作、强化学习以及大模型驱动的认知系统。书中首先聚焦感知与环境理解,详细讲解目标检测、深度估计、点云处理与SLAM建图机制;随后深入探讨路径生成、底层控制与机械臂规划。在任务执行与认知推理层面,从任务逻辑构建延伸至大模型驱动的推理执行,形成“感知-决策-执行”的闭环体系,并以多个系统级开发案例收尾,实现理论与实战的贯通。
本书既适合作为机器人算法工程师、控制系统开发人员的实战参考,也适合研究型读者对机器人智能决策机制与系统集成方法进行深入理解与探索。