 正版
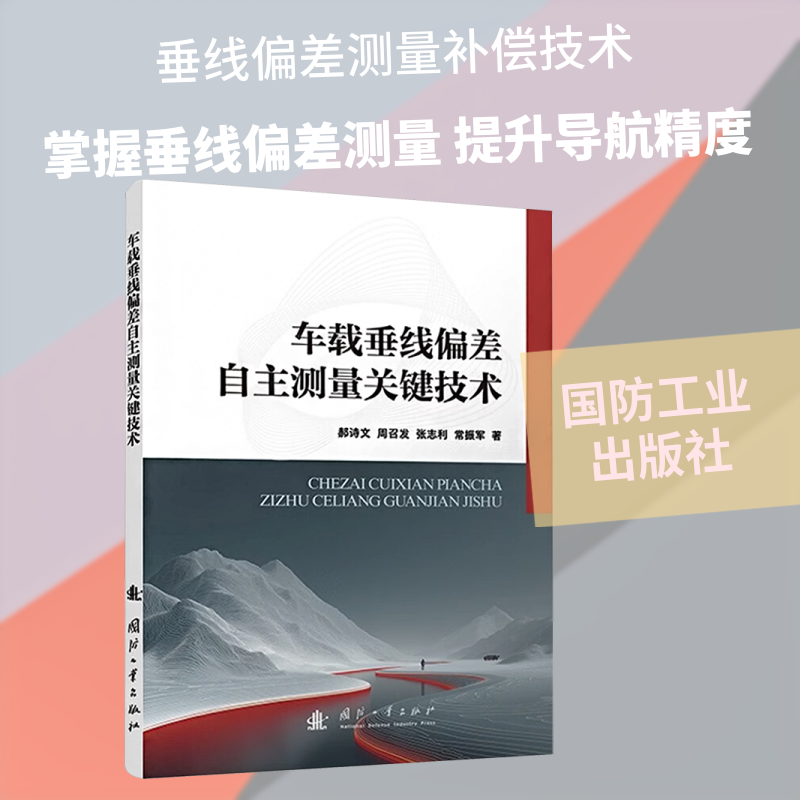
车载垂线偏差自主测量关键技术
- 书名
- 车载垂线偏差自主测量关键技术
- 作者
- 郝诗文 等 著 著
- 出版社
- 国防工业出版社
- 出版时间
- 2026-04-01
- ISBN
- 9787118141511
- 货号
- 1204343611
- 品相
- 全新
- 分类
- 当代·科技
- 书名
- 车载垂线偏差自主测量关键技术
- 作者
- 郝诗文 等 著 著
- 出版社
- 国防工业出版社
- 出版时间
- 2026-04-01
- ISBN
- 9787118141511
- 货号
- 1204343611
- 品相
- 全新
- 分类
- 当代·科技
作者简介▼
郝诗文,男,1996年出生,中职讲师,2024年博士毕业于中国人民解放军火箭军工程大学,现为火箭军工程大学讲师。科研方面,主要从事重力测量、惯性重力组合导航、多源信息融合、随机误差抑制等方面的研究工作,参与了XXX军内科研、XXX装发预研、XXX装备综合研究、XXX自主科研等项目的研究工作,发表SCI论文11篇,EI论文4篇,授权受理发明专利5项,1,qq,11
目录▼
第1章 绪论
1.1 研究背景与意义
1.2 国内外研究现状
1.2.1 重力矢量测量技术研究现状
1.2.2 重力矢量补偿技术研究现状
1.2.3 重力测量仪器研究现状
1.2.4 SINS初始对准误差抑制研究现状
1.3 主要研究内容及结构安排
第2章 垂线偏差对导航姿态及位置误差的影响机理研究
2.1 坐标系定义及惯性导航系统误差方程
2.1.1 坐标系定义
2.1.2 捷联惯性导航系统误差方程
2.1.3 旋转惯性导航系统误差方程
2.2 重力场理论基础
2.2.1 地球重力场基本概念
2.2.2 重力场模型
2.3 垂线偏差对导航姿态误差的影响分析
2.3.1 惯性系对准算法原理
2.3.2 惯性系对准算法误差分析
2.3.3 垂线地理系姿态和法线地理系姿态
2.3.4 基于单轴旋转SINS的IMU误差抑制方法
2.3.5 仿真实验及分析
2.4 垂线偏差对导航定位误差的影响分析
2.4.1 考虑垂线偏差的SINS误差方程
2.4.2 误差更新算法
2.4.3 仿真实验及分析
2.5 本章小结
第3章 旋转惯导水平姿态精确对准方法研究
3.1 水平姿态分析及卡尔曼滤波模型
3.1.1 垂线水平姿态与法线水平姿态
3.1.2 基于SINS/OD组合的卡尔曼滤波模型
3.2 基于扰动速度误差自补偿的旋转惯导水平对准方法
3.2.1 SINS水平对准误差分析
3.2.2 旋转次序设计
3.2.3 45维状态卡尔曼滤波模型
3.2.4 基于载体姿态追踪的扰动速度误差补偿
3.2.5 可观测度分析
3.3 仿真实验及分析
3.4 车载实验及分析
3.5 本章小结
第4章 基于路径实测重力异常补偿的垂线偏差求解方法
4.1 大地测量理论基础
4.1.1 大地测量边值理论
4.1.2 斯托克斯和维宁-曼尼斯公式
4.1.3 “移去-恢复”理论
4.2 重力测量模型及误差分析
4.2.1 基于INS的平台式重力测量模型
4.2.2 基于SINS/OD/高度计辅助的重力自主测量模型误差分析
4.3 基于姿态判定的波数相关滤波算法
4.3.1 传统波数相关滤波算法
4.3.2 姿态判定的波数相关滤波算法
4.4 基于路径实测重力异常补偿的垂线偏差求解模型
4.4.1 选取积分区域并网格化
4.4.2 基于路径实测重力异常的区域判定插值算法
4.4.3 维宁-曼尼斯公式离散化
4.4.4 垂线偏差求解
4.5 仿真实验及分析
4.5.1 仿真设置
4.5.2 仿真结果分析
4.6 车载实验及分析
4.6.1 重力测量实验
4.6.2 垂线偏差求解实验
4.7 本章小结
第5章 基于时变马尔可夫模型的垂线偏差自适应动态估计方法
5.1 垂线偏差统计性模型
5.1.1 高斯马尔可夫模型
5.1.2 自回归模型
5.2 基于时变马尔可夫模型的垂线偏差自适应估计算法
5.2.1 垂线偏差高频残差数据库
5.2.2 时变二阶阻尼微分马尔可夫模型
5.2.3 基于最小二乘的区域插值模型参数辨识
5.2.4 基于TV-SDDM模型的自适应卡尔曼滤波
5.3 垂线偏差动态实时估计分析
5.3.1 仿真实验及分析
5.3.2 车载实验及分析
5.4 垂线偏差导航定位补偿分析
5.4.1 仿真实验及分析
5.4.2 车载实验及分析
5.5 本章小结
第6章 总结与展望
6.1 研究总结
6.2 研究展望
参考文献
文摘▼
本书重点围绕垂线偏差对惯性导航系统的影响机理、路径补偿求解、动态实时自主估计等问题开展研究,提出了多种垂线偏差自主测量及补偿方法,旨在解决当前重力矢量测量存在难以实现车载自主测量、环境适应能力不强、测量精度不高等问题。第1章为绪论;第2章主要分析了垂线偏差对导航姿态及位置误差的影响机理;第3章介绍了旋转惯导水平姿态精确对准方法;第4章阐述了基于路径实测重力异常补偿的垂线偏差求解方法;第5章阐述了基于时变马尔可夫模型的垂线偏差自适应动态估计方法;第6章为总结与展望。本书可供导航制导与控制、仪器科学与技术、大地测量等相关专业研究生、高年级本科生学习,也可作为相关科研人员、工程技术人员的参考书籍。