 正版
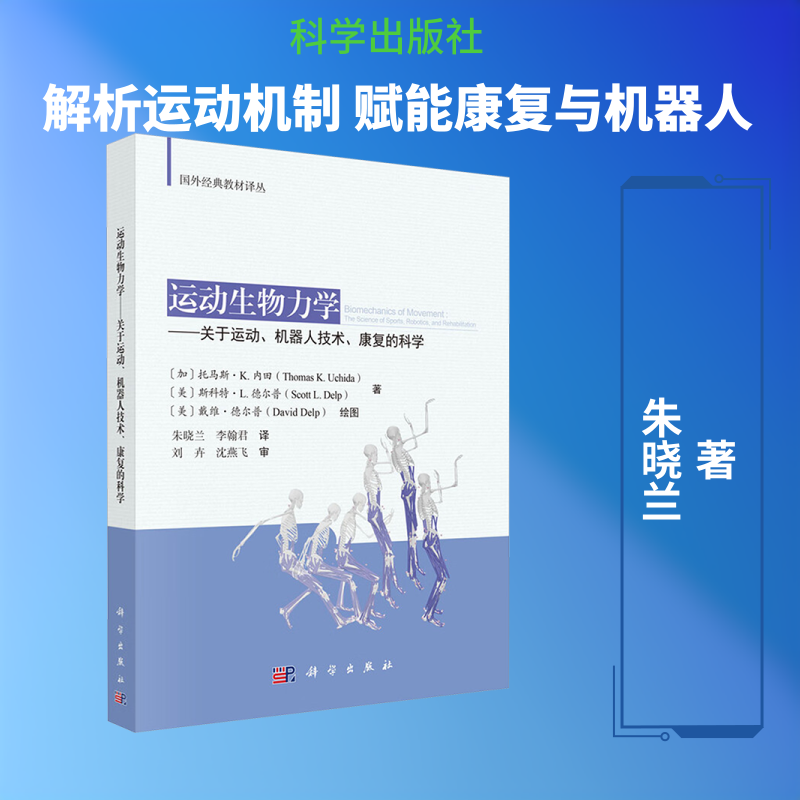
运动生物力学 ——关于运动、机器人技术、康复的科学(BIOMECHANICS OF MOVEMENT: THE SCIENCE OF SPORTS, ROBOTICS, AND REHABILITA)
- 书名
- 运动生物力学 ——关于运动、机器人技术、康复的科学(BIOMECHANICS OF MOVEMENT: THE SCIENCE OF SPORTS, ROBOTICS, AND REHABILITA)
- 作者
- (加)托马斯·K.内田(Thomas K.Uchida) 等 著 朱晓兰,李翰君 译
- 出版社
- 科学出版社
- 出版时间
- 2026-03-01
- ISBN
- 9787030843739
- 货号
- 1204321090
- 品相
- 全新
- 分类
- 涉及近代·科技
- 书名
- 运动生物力学 ——关于运动、机器人技术、康复的科学(BIOMECHANICS OF MOVEMENT: THE SCIENCE OF SPORTS, ROBOTICS, AND REHABILITA)
- 作者
- (加)托马斯·K.内田(Thomas K.Uchida) 等 著 朱晓兰,李翰君 译
- 出版社
- 科学出版社
- 出版时间
- 2026-03-01
- ISBN
- 9787030843739
- 货号
- 1204321090
- 品相
- 全新
- 分类
- 涉及近代·科技
目录▼
作者序
译者序
译者简介
1 绪论 1
1.1 我们为什么要研究运动 2
1.2 全球辅助技术奥运会(Cybathlon) 8
1.3 研究运动的工具 10
1.4 本书概述 12
1.5 描述动作的术语 13
第一篇 运动
2 行走 19
2.1 步行步态周期 20
2.2 地面反作用力 22
2.3 弹道行走模型 24
2.4 弗劳德数 26
2.5 步行移动能量消耗 27
2.6 动态行走模型 29
2.7 摆臂 32
2.8 步态分析的骨骼模型 32
2.9 行走运动学 34
2.10 地面反作用力与行走速度 36
2.11 非典型步态 36
2.12 不同条件下行走的变化 38
3 跑步 40
3.1 跑步步态周期 41
3.2 地面反作用力 42
3.3 跳跃和跑步过程中的弹性机制 45
3.4 跳跃机器人 46
3.5 跑道的调整 48
3.6 运用弹性机制改进跑鞋 51
3.7 腿部刚度与体重的关系 51
3.8 步态转换 53
3.9 双足质量-弹簧模型 54
3.10 跑步的运动学 55
3.11 地面反作用力和奔跑速度 55
第二篇 运动的产生
4 肌肉生物力学 61
4.1 肌肉结构 64
4.2 肌节结构 65
4.3 力-长度关系 66
4.4 力-速度关系 68
4.5 肌肉激活 70
4.6 速率编码 71
4.7 运动单位募集 72
4.8 肌电图 74
4.9 肌肉激活的动力学模型 75
4.10 力-长度-速度-激活关系模型 76
5 肌肉结构和动力学 78
……
5.6 肌肉特定参数的测量 87
5.7 Hill肌肉-肌腱动力学模型 90
5.8 无量纲曲线 90
5.9 使用刚性肌腱模型计算肌力 92
5.10 用弹性肌腱模型计算肌力 93
5.11 其他肌力模型 94
6 肌肉骨骼几何学 96
6.1 肌肉机械优势 97
6.2 肌肉力臂的定义 99
6.3 肌腱行程力臂的定义 101
6.4 肌肉力臂影响肌肉长度和速度 103
6.5 多关节肌肉的力臂 105
6.6 最大关节力矩的测量和建模 107
6.7 肌肉结构、力臂、肌腱转移手术 109
6.8 完成复杂动作肌肉的力臂 110
6.9 总结 112
第三篇 运动的分析
7 量化运动 117
7.1 测量技术 118
7.2 光学运动捕捉 121
7.3 无约束逆运动学 124
7.4 变换矩阵 127
7.5 用无约束逆运动学计算关节角度 131
7.6 约束逆运动学 132
7.7 肩部的运动学模型 133
7.8 前交叉韧带损伤风险评估 135
8 逆动力学 137
8.1 外力测量 139
8.2 压力中心 141
8.3 逆动力学算法 142
8.4 带有地面反作用力的逆动力学 143
8.5 无地面反作用力的逆动力学 146
8.6 验证动态一致性 147
8.7 行走和跑步时的关节力矩 148
8.8 步态再训练可以减少膝关节负荷和疼痛 148
9 肌力优化 153
9.1 生物和数值优化器 155
9.2 通过调查解决静态优化问题 157
9.3 求解静态优化问题的局部方法 159
9.4 求解静态优化问题的全局方法 160
9.5 步行和跑步时的肌力 162
9.6 估算关节负荷 165
9.7 动态优化 168
9.8 立定跳远中的肌肉协调 170
第四篇 肌肉驱动的运动
10 肌肉驱动模型 175
10.1 理解运动过程中的肌肉作用是一项挑战 177
10.2 创造肌肉驱动的模拟 178
……
10.7 用于创建肌肉驱动模拟的软件 188
11 肌肉驱动下的行走 190
11.1 构建和测试行走模型 191
11.2 肌肉对地面反作用力的贡献 192
11.3 摆动阶段的肌肉动作 194
11.4 膝关节僵硬步态时的肌肉动作 196
11.5 不同行走速度下的肌肉动作 198
11.6 蹲姿步态时的肌肉动作 201
11.7 足跟行走和足尖行走 205
11.8 设备辅助的行走 206
12 肌肉驱动下的跑步 210
12.1 构建和验证跑步模拟 211
12.2 肌肉对地面反作用力的贡献 212
12.3 跑步时的肌肉活动 214
12.4 跑步速度变化的影响 215
12.5 从跑步过渡到冲刺 216
12.6 从行走过渡到跑步时的肌肉活动 217
12.7 手臂和腿部动力学的相互作用 218
12.8 跑步时双腿的摆动 219
12.9 足部着地模式 219
12.10 跑步辅助设备 221
12.11 增强跑步能力的弹簧 224
13 前进 227
13.1 可穿戴技术 228
13.2 全面康复 230
13.3 大规模实验 230
13.4 现代统计和机器学习 231
13.5 神经肌肉控制模型预测运动 233
13.6 激励行动 234
13.7 开放科学 234
13.8 接过接力棒 236
符号 237
参考文献 240
文摘▼
《运动生物力学》凝集了原著者在美国西北大学和斯坦福大学多年教授该课程的核心内容,是一本聚焦多学科交叉与技术融合的创新型教材,其核心特色在于将生物学和力学原理与人工智能、动作捕捉等现代技术深度整合,系统阐释人类运动的机制及其跨领域的应用价值。全书分为四篇,共十三章,以“运动的形式、产生、分析”为逻辑主线,系统构建了运动生物力学的知识体系。本书的结构框架设计科学且合理,内容表述严谨且规范,既具备自然科学的严谨性,又兼顾了实用性和前沿引领性。通过深入浅出的讲解,使复杂的科学原理变得易于理解,促进了跨学科交流与合作。本书可作为运动科学、康复医学、生物医学工程、机器人学等专业的本科生和研究生教材使用,亦可作为科学研究、临床治疗、竞赛训练的参考资料,并为人体工学产品等工业设计奠定坚实的理论基础。