 正版
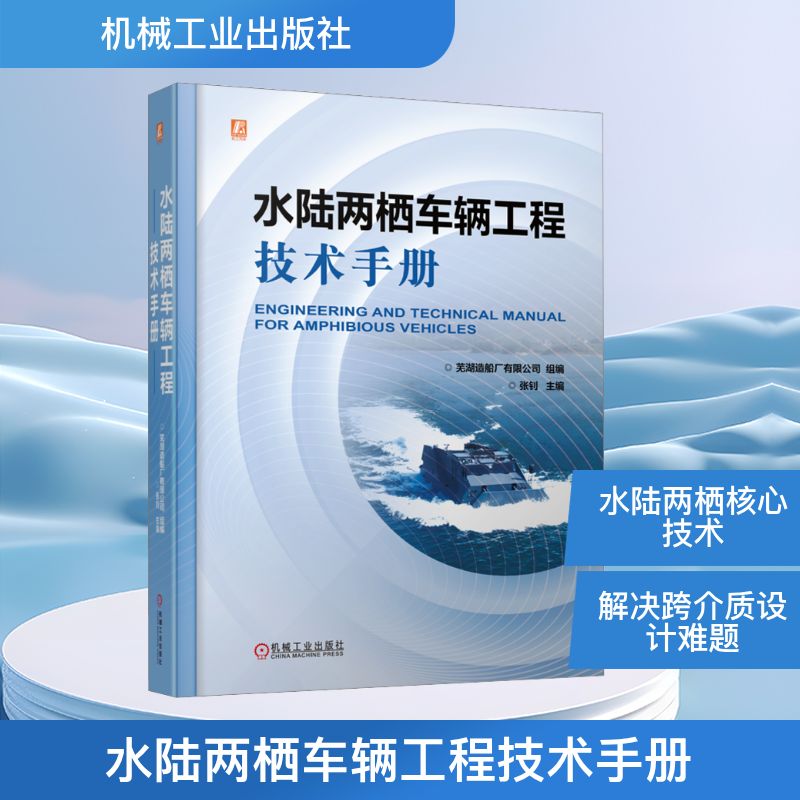
水陆两栖车辆工程技术手册
- 书名
- 水陆两栖车辆工程技术手册
- 作者
- 芜湖造船厂有限公司 组编;张钊 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-01-01
- ISBN
- 9787111793311
- 货号
- 1204171717
- 品相
- 全新
- 分类
- 涉及近代·工业
- 书名
- 水陆两栖车辆工程技术手册
- 作者
- 芜湖造船厂有限公司 组编;张钊 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-01-01
- ISBN
- 9787111793311
- 货号
- 1204171717
- 品相
- 全新
- 分类
- 涉及近代·工业
目录▼
前言
第1章水陆两栖车的概念1
1.1定义1
1.1.1陆基入水式(车下水)1
1.1.2水基登岸式(船上岸)2
1.2特点3
1.2.1陆基入水式水陆两栖车的特点3
1.2.2水基登岸式水陆两栖车的特点4
1.3典型车型5
1.3.1典型陆基入水式水陆两栖车5
1.3.2典型水基登岸式水陆两栖车6
第2章水陆两栖车发展史7
2.1国外水陆两栖车发展史7
2.1.1早期探索阶段7
2.1.2二战时期的两栖车发展9
2.1.3战后至冷战时期的两栖车演进20
2.1.4现代两栖车的多样化发展27
2.2国内水陆两栖车发展史34
2.2.1近代两栖车的研发与应用34
2.2.2现代两栖车的创新与发展41
第3章水陆两栖车分类43
3.1根据行走系统分类43
3.1.1轮式43
3.1.2履带式44
3.1.3轮履复合式45
3.2根据水上推进系统分类50
3.2.1车轮划水50
3.2.2履带划水51
3.2.3螺旋桨推进51
3.2.4喷水推进器推进52
3.3根据航态分类53
3.3.1排水型54
3.3.2过渡型54
3.3.3滑水型和水翼型55
3.4根据吨位分类57
3.4.1轻型57
3.4.2中型58
3.4.3重型60
3.5根据底盘结构分类61
3.5.1通用底盘61
3.5.2专用底盘61
第4章水陆两栖车关键技术64
4.1两栖总体技术64
4.2船体(两栖)技术64
4.2.1减阻技术64
4.2.2破舱不沉技术65
4.2.3舱门密封技术65
4.2.4艏艉翼板技术66
4.2.5模块化技术66
4.2.6防腐技术67
4.2.7轻量化防护技术67
4.3底盘技术68
4.3.1H形传动布置技术68
4.3.2多地形履带驱动技术69
4.3.3轮履复合技术69
4.3.4悬架及车轮翻转提升技术70
4.3.5线控转向技术70
4.3.6线控制动技术71
4.4动力传动技术71
4.4.1动力匹配技术71
4.4.2机桨匹配技术72
4.4.3混合动力技术72
4.4.4两栖散热技术73
4.4.5轮边链/轴传动技术74
4.4.6角箱传动技术74
4.5喷水推进技术75
4.6电控技术76
4.6.1通信与导航技术76
4.6.2无人车(船)技术77
4.6.3混合动力控制与一键登离舰技术78
4.6.4智能配载技术78
4.6.5智能驾舱技术79
第5章水陆两栖车应用领域80
5.1军用应用领域80
5.1.1抢滩登陆80
5.1.2岛礁夺占81
5.1.3袭扰作战82
5.1.4佯动欺骗83
5.1.5沿海防御84
5.2民用应用领域85
5.2.1应急救援85
5.2.2岛礁养殖87
5.2.3边境巡防88
5.2.4旅游观光90
5.2.5科考探险92
第6章水陆两栖车技术发展趋势93
6.1技术发展核心趋势93
6.1.1军用水陆两栖车技术趋势93
6.1.2应急水陆两栖车技术趋势94
6.1.3民用水陆两栖车技术趋势95
6.2三栖融合技术发展趋势96
6.2.1军用领域融合趋势96
6.2.2民用应急救援领域融合趋势97
6.2.3民用休闲娱乐领域融合趋势97
6.3芜湖造船厂在水陆两栖车领域的技术发展与贡献97
6.3.1技术积累与创新97
6.3.2产品应用与市场拓展98
6.4未来挑战与机遇98
6.4.1技术协同与标准化98
6.4.2市场应用拓展99
6.4.3可持续发展99
第7章水陆两栖车总体设计100
7.1水陆两栖车技术路线100
7.1.1平台化设计方法100
7.1.2通用化设计方法105
7.1.3模块化设计方法108
7.2整车总体布局设计110
7.2.1车身结构设计110
7.2.2动力传动系统布局设计143
第8章水陆两栖车航行性能设计153
8.1流体静力学分析153
8.1.1浮性153
8.1.2稳性165
8.1.3抗沉性181
8.1.4通过性187
8.2航行阻力分析193
8.2.1航态对阻力特性的影响193
8.2.2阻力成分及车辆结构对阻力的影响197
8.2.3外界条件对阻力及航速的影响203
8.3推进分析及机桨匹配设计207
8.3.1概述207
8.3.2喷水推进器基本原理208
8.3.3喷水推进系统控制体214
8.3.4喷水推进系统平衡方程215
8.3.5喷水推进主要参数优化217
8.3.6喷水推进和航行特性计算及航速预报220
8.4航行操纵性分析227
8.4.1概述227
8.4.2喷水推进操纵原理228
8.4.3喷水推进操纵特性228
8.4.4无级调速229
8.5航行耐波性分析230
8.5.1概述230
8.5.2车船体横摇231
8.6提升航速的关键技术255
8.6.1应用喷水推进器255
8.6.2滑水型车身255
8.6.3前、后压浪板及侧翼255
8.6.4车轮的收放与驱动256
第9章水陆两栖车行驶性能设计258
9.1水陆两栖车底盘总体设计258
9.1.1水陆两栖底盘应具备的性能特点259
9.1.2水陆两栖底盘设计要点259
9.1.3水陆两栖底盘产品型号和形式的确定260
9.1.4水陆两栖底盘主要参数的选择262
9.1.5质量参数的确定263
9.1.6水陆两栖底盘性能参数的确定265
9.1.7发动机的选择271
9.1.8轮胎的选择273
9.1.9水陆两栖底盘总体布置274
9.2驱动桥设计278
9.2.1驱动桥设计基础理论278
9.2.2驱动桥类型及特点280
9.2.3驱动桥设计选型要点282
9.2.4影响驱动桥选型的因素303
9.2.5驱动桥制造与装配工艺305
9.2.6驱动桥测试与验证307
9.3悬架系统设计309
9.3.1车辆悬架设计的一般步骤309
9.3.2悬架弹性特性选择309
9.3.3双横臂式独立悬架314
9.3.4纵臂式独立悬架317
9.3.5独立悬架导向机构的设计318
9.3.6悬架升降技术327
9.4转向系统设计327
9.4.1转向系统关键参数327
9.4.2转向液压助力系统设计331
9.4.3转向梯形设计333
9.4.4水陆两栖车辆转向传动机构的适应性设计334
9.5制动系统设计335
9.5.1制动器的主要性能要求335
9.5.2盘式制动器339
9.5.3前、后轮制动力矩的确定344
9.5.4应急制动和驻车制动所需的制动力矩348
9.6操纵稳定性设计350
9.6.1不足转向度的定义350
9.6.2引起车辆不足转向的原因352
9.6.3线性假设352
9.6.4线性三自由度车辆操纵性模型及模型参数352
9.6.5不足转向度K的计算359
第10章无人水陆两栖车系统366
10.1概述366
10.1.1无人系统的作用与意义366
10.1.2无人水陆两栖车的技术难点与挑战366
10.1.3无人水陆两栖车系统的技术组成366
10.2无人系统组成367
10.3无人化技术架构369
10.3.1环境感知系统的架构构建与原理369
10.3.2决策与控制系统架构设计及逻辑371
10.3.3通信系统的架构搭建与分析372
10.4复杂环境下的无人化设计373
10.4.1自主定位与导航技术研究373
10.4.2路径规划技术研究379
10.4.3工况识别与预测技术的理论与应用380
第11章新能源应用设计382
11.1新能源动力系统需求382
11.1.1陆上静默模式382
11.1.2陆上增程模式383
11.1.3水上静默模式384
11.1.4水上冲锋模式384
11.2新能源相关配套设施设计385
11.2.1充电系统的功能设计与实现385
11.2.2能量管理系统的功能设计与实现387
11.2.3热管理系统的功能设计与实现398
11.3新能源对整车性能的影响与优化406
11.3.1对动力性能的影响及优化措施探讨406
11.3.2对陆地续驶里程的影响与优化措施研究407
11.3.3对水上续航里程的影响与优化措施分析408
第12章水陆两栖车工程设计409
12.1水陆两栖车零部件材料选用及制造工艺409
12.1.1车架409
12.1.2悬架409
12.1.3转向和制动409
12.2关键机械零部件设计410
12.2.1悬架系统零部件设计410
12.2.2转向系统零部件设计410
12.2.3浪板系统零部件设计412
12.2.4航行转向及倒车系统零部件422
12.3电气控制系统设计429
12.3.1控制系统设计429
12.3.2能源动力系统设计434
12.3.3无线通信系统设计438
12.4液压控制系统设计442
12.4.1上装液压系统设计442
12.4.2悬架液压系统设计446
12.4.3转向液压系统设计449
第13章数字仿真验证451
13.1水动力仿真分析及验证451
13.1.1水陆两栖车模型处理451
13.1.2水陆两栖车运动仿真数学模型451
13.1.3水陆两栖车运动仿真数值理论453
13.1.4水陆两栖车运动仿真数值模拟455
13.1.5匹配水陆两栖车的螺旋桨与喷泵数值仿真459
13.1.6水陆两栖车水上性能数值模拟的验证463
13.2结构仿真分析及验证465
13.2.1结构有限元法基本介绍465
13.2.2结构有限元法的发展及应用465
13.2.3结构有限元法的理论基础466
13.2.4数学模型概述467
13.2.5计算数据的校核473
13.2.6结构有限元法的基本流程474
13.2.7结构有限元模型建立方法475
13.2.8结构分析结果评定标准479
13.2.9应力实测标定试验方法481
13.3车辆动力学仿真分析及验证491
13.3.1车辆动力学法概述491
13.3.2悬架结构动力学建模492
13.3.3整车动力学模型500
13.3.4整车操纵稳定性仿真分析506
13.4振动噪声仿真分析及验证513
13.4.1特种车模态控制方法513
13.4.2水陆两栖特种车车身系统有限元建模517
13.4.3车身系统振动分析519
13.4.4车身系统振动传递函数分析526
13.4.5试验测试526
第14章物理试验验证530
14.1水陆两栖车试验技术的重要性530
14.2车辆技术状况检查行驶530
14.2.1车速表、里程表校正530
14.2.2陆上技术状况检查行驶532
14.2.3滑行试验533
14.3基本性能参数测试535
14.3.1外廓尺寸测量535
14.3.2车辆及载重质量测量537
14.3.3质心位置测量539
14.3.4最小转弯直径测量540
14.3.5最小离地间隙测量543
14.3.6接近角、离去角测量544
14.3.7接地比压测量545
14.3.8正面迎风面积测量547
14.3.9样机吃水深度测量548
14.4陆上机动性能试验550
14.4.1最小稳定车速试验550
14.4.2陆上行驶速度试验551
14.4.3牵引性能试验555
14.4.4陆上行驶里程试验556
14.4.5爬坡度试验558
14.4.6加速性能试验559
14.4.7制动性能试验561
14.5岸滩通过性试验562
14.5.1垂直越障高度测试562
14.5.2越壕宽度测试563
14.5.3最大行驶侧坡564
14.5.4软地面通过性565
14.6安全性试验568
14.6.1静侧翻稳定性能568
14.6.2操纵稳定性蛇行试验570
14.6.3转向瞬态响应试验572
14.6.4转向回正性能试验576
14.6.5稳态回转试验580
14.6.6防空灯配光性能581
14.7水上机动性能试验583
14.7.1水上横摇周期测定583
14.7.2倾斜试验584
14.7.3水上初航试验585
14.7.4浮力储备测试586
14.7.5最大出、入水角测试588
14.7.6水上航行速度测试589
14.7.7水上续航里程试验590
14.7.8水上最大牵引力测量591
14.7.9偏航量测量592
14.7.10水上最小转弯直径测量593
14.7.11水上制动试验594
14.7.12水上Z形试验596
14.7.13车内噪声测量597
14.7.14水上夜航能力试验598
14.7.15水中自救互救能力试验599
14.7.16渡江河适应性试验599
14.7.17货物装载不均匀影响试验600
14.7.18海上初航试验601
14.7.19抗风浪能力试验602
14.7.20上、下登陆舰(艇)试验604
14.7.21登陆海滩能力试验605
14.7.22海上夜航能力试验606
14.8地区适应性试验608
14.8.1严寒地区适应性试验608
14.8.2湿热地区适应性试验609
14.8.3高原地区适应性试验610
参考文献612
文摘▼
随着水域与陆域协同作业需求的增长,水陆两栖车在军事、应急、边防及旅游领域的作用日益凸显。本书系统阐述了实现高性能水陆两栖车辆的核心工程技术、设计方法与实践验证体系。全书从总体设计基础入手,核心内容聚焦于航行性能设计和行驶性能设计两大性能领域。同时,本书系统介绍了无人两栖车系统的技术难点,新能源应用设计的功能实现及其对整车性能的影响与优化策略,详述关键零部件(如悬架/转向/浪板系统)及电气与液压控制系统的设计要点。
为确保设计可靠性与性能达标,本书核心在于构建闭环验证体系:通过数字仿真技术(涵盖水动力性能、结构强度、车辆动力学、振动噪声的数值模拟与分析)进行预测与优化;并通过系统化的物理试验验证(包含陆上机动性能测试、岸滩通过性评估、安全性检验、水上综合性能测试等数十项专项技术)对设计成果进行严格检验。本书可为读者提供从核心技术到工程实现与验证的完整知识链。
本书可作为水陆两栖车辆研发工程师、高等院校车辆工程、船舶与海洋工程、机械工程专业师生,以及军事装备、应急救援领域技术研究人员的参考工具书。