 正版
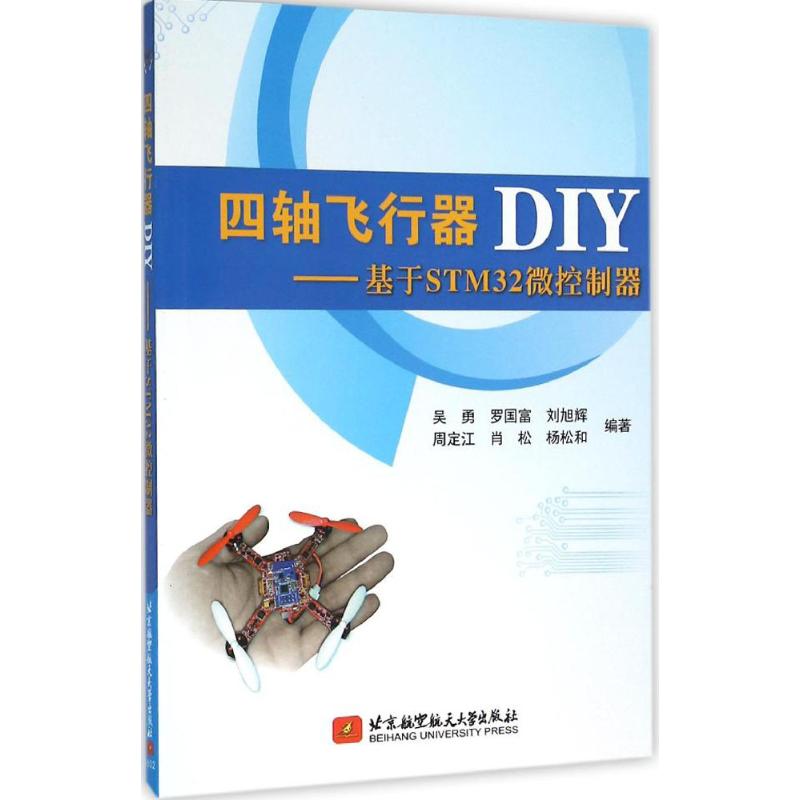
四轴飞行器DIY/基于STM32微控制器
- 书名
- 四轴飞行器DIY/基于STM32微控制器
- 作者
- 吴勇 等 编著
- 出版社
- 北京航空航天大学出版社
- 出版时间
- 2016-02-01
- ISBN
- 9787512419834
- 货号
- 1201258836
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 四轴飞行器DIY/基于STM32微控制器
- 作者
- 吴勇 等 编著
- 出版社
- 北京航空航天大学出版社
- 出版时间
- 2016-02-01
- ISBN
- 9787512419834
- 货号
- 1201258836
- 品相
- 全新
- 分类
- 当代·工业
目录▼
第一篇基础篇
第1章多旋翼飞行器的起源与发展
第2章多旋翼飞行器的工作原理和组成
2.1多旋翼飞行器的工作原理
2.2多旋翼飞行器的基本组成
2.2.1电机
2.2.2电调
2.2.3正反桨
2.2.4电池
2.2.5机架
2.2.6遥控器
2.2.7飞控
第3章烈火微型四旋翼飞行器介绍
3.1初识四轴飞行器
3.2折腾的开始
3.3顺利起飞
3.4进阶
3.5微型飞行器
第二篇硬件篇
第4章烈火飞行器硬件平台
4.1烈火飞行器硬件资源介绍
4.2烈火飞行器原理图解读
第5章DIY遥控器硬件平台
5.1DIY遥控器硬件资源介绍
5.2DIY遥控器原理图解读
第6章烈火飞行器的硬件实物与组装
6.1飞行器的组装
6.2遥控器的组装
第7章烈火飞行器固件下载和使用说明
7.1SWD模式
7.2串口ISP模式
7.3烈火飞行器操作说明
7.3.1摇杆对中及传感器校正
7.3.2开机顺序
7.3.3微调旋钮
7.3.4关机顺序
7.3.5锁尾模式
7.3.6LED开关
7.3.7电池电量检测
7.3.8电池充电
第三篇软件篇
第8章开发环境之RVMDK
8.1新建工程指导
8.2开发环境介绍
8.2.1开发周期
8.2.2μVision5集成开发环境
8.3下载与调试
第9章STM32交叉编译环境Eclipse
9.1ARM嵌入式交叉编译工具链
9.2Cygwin工具安装
9.3JRE+Eclipse安装
第10章软件设计之各功能模块实验
10.1STM32时钟
10.2LED指示灯实验
10.3STM32的USART实验
10.3.1相关介绍
10.3.2程序讲解
10.4STM32的ADC与DMA实验
10.4.1相关介绍
10.4.2用到的GPIO
10.4.3代码讲解
10.5STM32的PWM驱动电机实验
10.5.1相关介绍
10.5.2用到的GPIO
10.5.3代码讲解
10.6STM32与MPU6050I2C通信实验
10.6.1MPU6050介绍
10.6.2I2C总线介绍
10.6.3模拟I2C驱动详解
10.7STM32与NRF24L01SPI通信实验
10.7.1SPI总线相关介绍
10.7.2NRF24L01介绍
10.7.3用到的GPIO
10.7.4程序详解
第11章飞行器的姿态解算
11.1姿态解算的意义
11.2飞行器姿态表示方法
11.2.1旋转矩阵和欧拉角、转轴一转角表示法
11.2.2四元数表示法
11.2.3四元数运动学方程
11.3互补滤波算法
11.4基于四元数的姿态解算互补滤波算法
第12章PID算法在多旋翼飞行器上的应用
12.1PID算法介绍
12.1.1反馈的基本概念
12.1.2历史及应用
12.1.3公式定义
12.2飞行器PID参数调试
12.2.1各方法的简介
12.2.2PID调试软件
12.2.3PID控制的限制
12.2.4PID算法的修改
12.2.5串级PID控制器
12.2.6其他PID的形式及其表示法
12.2.7飞行器PID参数调试
第13章上位机功能介绍
13.1上位机环境
13.2上位机与飞行板的通信
13.3加速度计和陀螺仪的校准
13.4PID参数的调试
13.5遥控器的数据监视
第14章飞行器的软件实现
14.1主函数
14.2主循环中运行频率为1000Hz的任务
14.3主循环中运行频率为500Hz的任务
14.4主循环中运行频率为250Hz的任务
第15章遥控器的软件实现
15.1遥控器的作用
15.2遥控器的初始化
15.3主循环中运行频率为500Hz的任务
15.4主循环中运行频率为100Hz的任务
15.5主循环中运行频率为25Hz的任务
15.6主循环中运行频率为4Hz的任务
15.7串口数据的处理
第四篇拓展篇
第16章飞行器控制操作入门
16.1练习“对尾飞行”
16.2练习“对头飞行”
16.3练习飞航线
第17章微型四旋翼的航拍和FPV
17.1微型四旋翼的航拍
17.2微型四旋翼的FPV
第18章深入算法研究
18.1四轴飞行器动力学
18.2四轴飞行器的线性化控制方法
18.3卡尔曼滤波器介绍
18.3.1系统模型
18.3.2卡尔曼滤波方程
18.3.3卡尔曼滤波器在四轴飞行器上的应用
第19章多旋翼飞行器的应用
19.1在影视行业的应用
19.2在消防行业的应用
19.3在电力行业的应用
19.4在农业行业的应用
19.5在快递行业的应用
19.6在载人多旋翼飞行器
参考文献
文摘▼
《四轴飞行器DIY:基于STM32微控制器》主要讲述如何自己动手制作(DIY)一个微型多旋翼飞行器。书中内容主要分四篇:第壹篇主要介绍飞行器的相关基础知识,让读者对多旋翼飞行器有个感性的认知;第二篇重点介绍飞行器的硬件平台,包括模块详细解说、实物组装、固件下载方法和飞行器的操作说明等;第三篇重点介绍飞行器的软件开发环境、软件各个功能部分的讲解和各个模块部分的连接、飞控系统的核心算法等;第四篇介绍多旋翼飞行器的拓展,控制操作入门和技巧,以及其在不同行业的应用。《四轴飞行器DIY:基于STM32微控制器》配套资料里面包含了微型多旋翼飞行器的代码,同时也包含遥控器代码。这些代码均有详细的注释,读者可参考它设计自己的同件,亦可通过书中介绍的方法,将编译后的代码下载到飞行器和遥控器中来体验飞行。