 正版
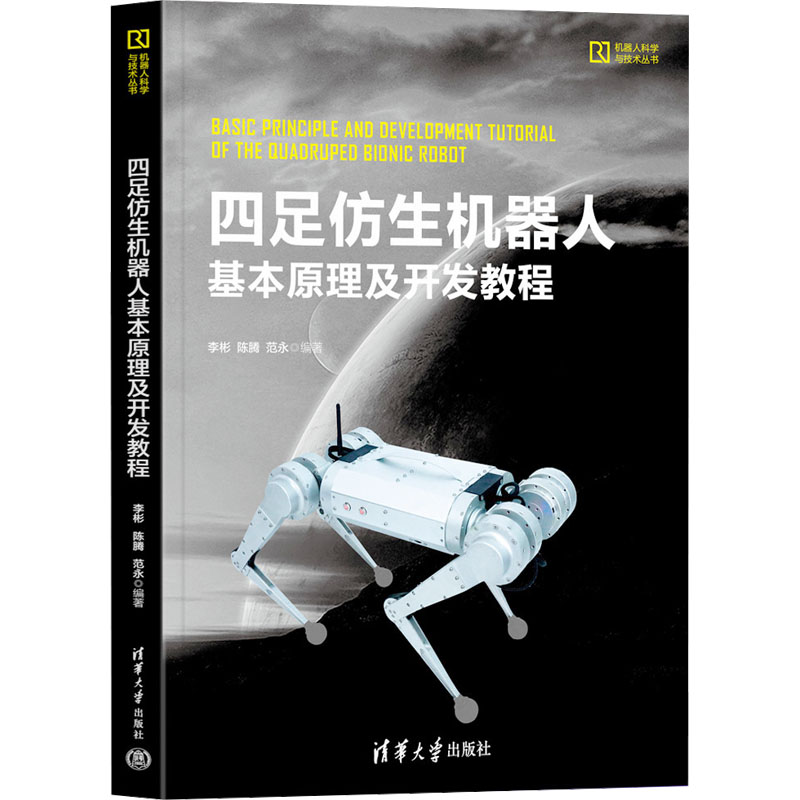
四足仿生机器人基本原理及开发教程
- 书名
- 四足仿生机器人基本原理及开发教程
- 作者
- 李彬、陈腾、范永
- 出版社
- 清华大学出版社
- 出版时间
- 2023-10-01
- ISBN
- 9787302640226
- 货号
- 1203106112
- 品相
- 全新
- 分类
- 当代·大学教材
- 书名
- 四足仿生机器人基本原理及开发教程
- 作者
- 李彬、陈腾、范永
- 出版社
- 清华大学出版社
- 出版时间
- 2023-10-01
- ISBN
- 9787302640226
- 货号
- 1203106112
- 品相
- 全新
- 分类
- 当代·大学教材
编辑推荐▼
“机器人科学与技术丛书”电驱动四足仿生机器人的基本理论和稳定运动控制的主要方法。人工智能和机器人专业高质量教材。
作者简介▼
李彬,教授,硕士生导师,山东省青年创新团队“机器人-环境智能交互团队”负责人,济南市“机器人智能环境感知与自主学习算法研究及应用”科研带头人工作室负责人。于2005和2012年分别获山东大学运筹学与控制论和山东大学控制科学与工程学院模式识别与智能系统的硕士、博士学位,现为齐鲁工业大学教授,硕士研究生导师。近几年主要从事神经网络、足式机器人控制算法、机器人智能控制等方面的研究工作,主持国家自然科学基金面上项目1项、青年基金1项,山东省重点研发计划项目1项,山东省自然科学基金青年基金1项、面上项目1项和博士后科学基金1项,横向课题3项,发表论文30余篇,出版专著1部,授权发明专利6项。
目录▼
第1章绪论
1.1四足机器人的发展现状
1.2四足机器人的发展趋势
习题
第2章四足机器人运动学分析
2.1机器人运动学基础
2.1.1点的齐次坐标
2.1.2平面的齐次坐标
2.1.3旋转矩阵
2.1.4旋转齐次变换
2.1.5平移齐次变换
2.1.6齐次变换矩阵
2.2齐次变换矩阵性质
2.2.1齐次变换矩阵相乘
2.2.2齐次变换矩阵的相对性
2.2.3齐次变换矩阵的可逆性
2.2.4齐次变换矩阵的封闭性
2.3机器人连杆参数和连杆坐标系
2.3.1关节和连杆
2.3.2连杆坐标系定义
……
文摘▼
以四足哺乳动物为仿生对象,构造具有高动态性和强复杂环境适应性的四足机器人一直是机器人领域的研究热点。本书系统地介绍了电机驱动四足仿生机器人的基本理论和稳定运动控制的主要方法,力求能够较好地促进国内四足机器人研究的普及和应用落地。本着“持续开源、合作共建”的思想,结合四足机器人实际物理平台和开源的软件平台,本书分为三部分:基础理论、技术实现和研究提高,共包括13章,其中第1~8章介绍基础理论,第9、10章介绍技术实现,第11、12章介绍研究进阶,主要讲述基于MPC+WBC的四足机器人高级运动控制方法,第13章介绍仿真实验。
本书既可供机器人相关专业的研究生或高年级本科生阅读和作为竞赛参考,也可供相关领域的工程技术人员参考。